Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Développeur en robotique, illustrateur numérique, rédacteur technique, copywriter
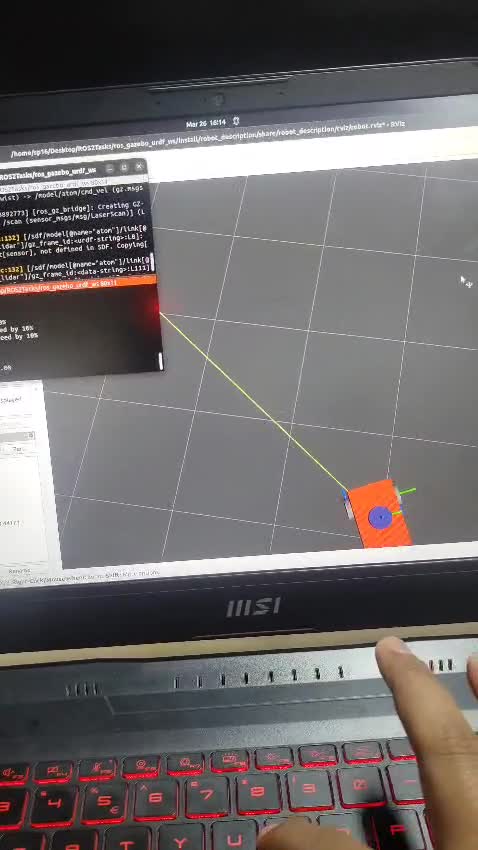
Vous avez du mal à déboguer des nœuds ROS2, à construire des simulations Gazebo ou à écrire des scripts de contrôle pour votre projet robotique ?
Je me spécialise dans le développement ROS2, la simulation physique Gazebo et la logique de drone autonome. Je fournis des logiciels propres, documentés et fiables, adaptés à votre projet.
Ce que je propose :
Pourquoi travailler avec moi ?
Veuillez m'envoyer un message avec les détails de votre projet avant de passer commande afin que nous puissions choisir le meilleur package !

Plateforme:
NVIDIA Jetson
Capteurs:
Accéléromètre
•
Ultrasonique
•
Camera
•
Lidar
Traduction automatique
Q1 : Quelles informations dois-je fournir avant de commencer ?
Veuillez partager votre version de OS (par exemple, version Ubuntu), la distribution ROS2 (Humble, Iron, Jazzy), la version Gazebo, ainsi qu'une description claire ou un script de ce que vous souhaitez que le robot/drone fasse.
Q2 : Que faire si mon code nécessite du matériel spécifique ou des dépendances ROS ?
Je me spécialise dans les environnements de simulation pure ROS2 et Gazebo. Si votre projet implique du matériel physique, nous pouvons d'abord valider la logique de contrôle avec des modèles simulés pour assurer une intégration sans problème.
Q3 : Pouvez-vous travailler avec des bases de code existantes ou déboguer des nœuds cassés ?
Oui ! Je peux examiner votre package ROS2 ou environnement de simulation existant, identifier les bugs ou erreurs de configuration, et fournir une version corrigée avec des explications.