Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
LAISSEZ-MOI CRÉER CE QUE VOUS AVEZ EN TÊTE
Les robots voient le monde à travers plusieurs caméras et capteurs de profondeur en même temps. Nous étiquetons vos données synchronisées pour que chaque vue soit cohérente.
SERVICES
- Étiquettes sur plusieurs caméras synchronisées
- Le même objet conserve un identifiant dans chaque vue
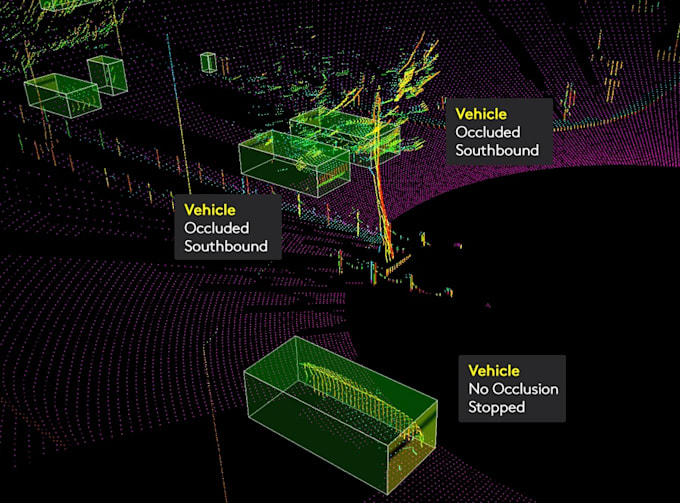
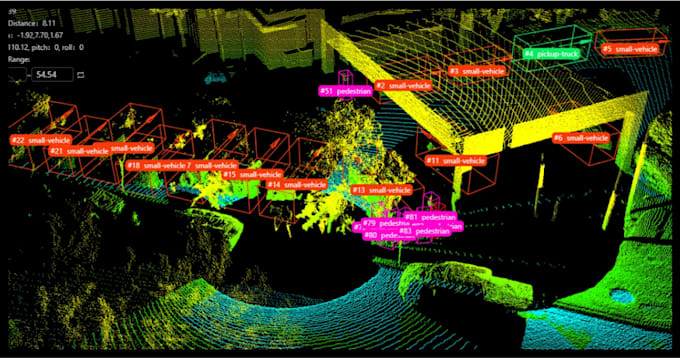
- Boîtes 2D et 3D alignées sur la profondeur pour les données RGB-D
- Configurations avec caméra au poignet, à la tête et fixes
LIVRABLES
- Étiquettes par caméra ainsi qu’un fichier combiné avec des identifiants partagés
- Fiche de définition des classes et des identifiants
- Rapport de vérification de synchronisation signalant les frames avec des problèmes de timing
- Images de prévisualisation montrant les étiquettes à travers les vues
POURQUOI NOUS CHOISIR
- Les vérifications entre vues détectent les identifiants non correspondants
- Expérience avec les bras robotisés et les robots mobiles
- Résultats dans votre format
- Révisions incluses
ÉCHANTILLON GRATUIT
Envoyez 5 frames synchronisées et nous les étiquetterons gratuitement.

Technique:
Manuel
Type d'identification:
Image
•
Vidéo
Traduction automatique
Avez-vous besoin de fichiers de calibration des caméras ?
Pour le travail en 3D, oui. Pour les étiquettes 2D à travers les vues, ils aident mais ne sont pas obligatoires.
Quels formats de profondeur acceptez-vous ?
Cartes de profondeur PNG et NPY ; sacs ROS sur demande.
Quels configurations de caméras supportez-vous ?
Caméras au poignet, à la tête et fixes sur bras robotisés et robots mobiles.