Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Ingénieur systèmes sans pilote et autonomes, ArduPilot, PX4, VTOL, USV
Votre drone tremble, dérive, refuse de s’armer ou échoue dès le premier vol ? Je configure et règle les systèmes ArduPilot et PX4 pour qu’ils volent de manière stable, prévisible et sûre.
Je travaille sur tous les types : quadricoptères FPV et moyen gabarit, multirotors lourds jusqu’à 43 pouces, planeurs/VTOL quadrotors, tiltrotors, tailsitters et avions à voilure fixe. Projets récents : support de contrôle de vol pour une équipe du DARPA Lift Challenge et un bateau de sauvetage autonome construit de zéro.
CE QUE JE FAIS
COMMENT CELA FONCTIONNE
100% à distance : vous vous connectez à Mission Planner ou QGroundControl et partagez votre écran. Je peux rejoindre un appel vidéo en direct pour votre première mise en hover ou votre transition.
CE QUE VOUS RECEVREZ
Un fichier de paramètres testé, un court rapport sur ce qui a changé et pourquoi, et les prochaines étapes claires.
Matériel : Pixhawk, Cube, CUAV, Matek, SpeedyBee et plus encore. Envoyez-moi un message avec votre cadre, votre contrôleur de vol et le problème avant de commander.



Traduction automatique
Pouvez-vous travailler à distance sur mon drone ?
Oui. Je me connecte via Zoom ou AnyDesk pendant que votre contrôleur de vol est branché à votre PC avec Mission Planner ou QGroundControl, et je vous guide en direct pendant les vols d’essai.
Quel forfait dois-je choisir ?
Basique correspond à un problème spécifique que nous pouvons résoudre lors d’un appel. Standard inclut une configuration complète d’un nouveau montage ou d’un montage en désordre. Premium ajoute l’optimisation à partir de vos journaux de vol, idéal pour les drones de portance lourde et les transitions VTOL. Pas sûr ? Envoyez-moi un message d’abord.
De quoi avez-vous besoin de ma part pour commencer ?
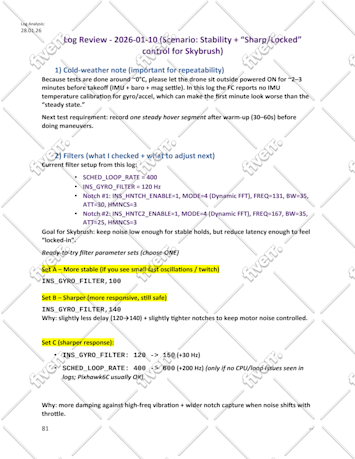
Votre type et taille de cadre, votre contrôleur de vol, la version du firmware et une brève description du problème. Si le drone a volé, envoyez le fichier .bin ou le journal .ulg et votre fichier de paramètres. Des photos du câblage aident beaucoup.
Effectuez-vous aussi l’ajustement des transitions VTOL et des avions à voilure fixe ?
Oui. J’ajuste les transitions quadplane, tiltrotor et tailsitter (vitesse relative, assistance Q, rétro-transition) ainsi que le TECS, le roulis/pitch et la navigation des avions à voilure fixe, en utilisant vos journaux et la simulation SITL au préalable afin que le vol réel ne soit pas un pari.
Et si mon drone rencontre encore des problèmes après la livraison ?
Envoyez-moi le nouveau journal. Si la cause réside dans ma configuration ou mon réglage, je le corrige dans vos révisions. S’il s’agit du matériel (moteur, Silent/vibration mount, hélices, câblage), je vous indique exactement ce qu’il faut changer.
| (3) | ||
| (0) | ||
| (0) | ||
| (0) | ||
| (0) |

bouizdouzeneabd

Maroc
Achraf delivered well-documented code and a detailed technical report for our Jetson Nano and ArduPilot precision-landing project. The AprilTag workflow, MAVLink integration details, and clear testing instructions made the handover practical and easy to follow. Very satisfied with the quality and attention to detail.
50 $US
Prix
1 jour
Durée

user79807411

France
Excellent work and very professional freelancer. The communication was clear and efficient throughout the project. The final result exceeded my expectations in terms of quality and accuracy. The documentation was well structured and easy to understand. I highly recommend working with this freelancer and will definitely collaborate again in the future.
100 $US-200 $US
Prix
1 jour
Durée

inenger

République Tchèque
Working with Achraf exceeded my expectations. He is an absolute professional in his field who knows exactly what he is doing. He helped me tune the drone to absolute perfection, and the entire process was fast, efficient, and precise. He documents everything thoroughly, explains things clearly, and provides...
100 $US-200 $US
Prix
2 Mois
Durée
| (3) | ||
| (0) | ||
| (0) | ||
| (0) | ||
| (0) |
bouizdouzeneabd
Maroc
Achraf delivered well-documented code and a detailed technical report for our Jetson Nano and ArduPilot precision-landing project. The AprilTag workflow, MAVLink integration details, and clear testing instructions made the handover practical and easy to follow. Very satisfied with the quality and attention to detail.
50 $US
Prix
1 jour
Durée
user79807411
France
Excellent work and very professional freelancer. The communication was clear and efficient throughout the project. The final result exceeded my expectations in terms of quality and accuracy. The documentation was well structured and easy to understand. I highly recommend working with this freelancer and will definitely collaborate again in the future.
100 $US-200 $US
Prix
1 jour
Durée
inenger
République Tchèque
Working with Achraf exceeded my expectations. He is an absolute professional in his field who knows exactly what he is doing. He helped me tune the drone to absolute perfection, and the entire process was fast, efficient, and precise. He documents everything thoroughly, explains things clearly, and provides...
100 $US-200 $US
Prix
2 Mois
Durée