Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD


Traduction automatique
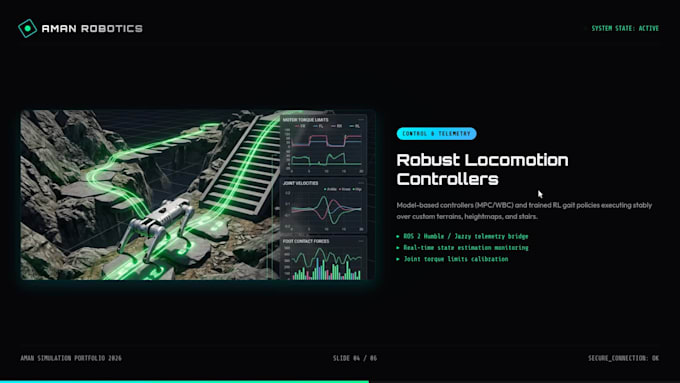
La locomotion à pattes est l’un des problèmes les plus difficiles en robotique. Un code qui fonctionne parfaitement en animation peut échouer dès qu’il rencontre la gravité physique, la latence des articulations ou un terrain accidenté.
Je crée des systèmes de contrôle virtuel à physique précise pour robots à pattes utilisant MuJoCo et des SDK physiques (Unitree SDK2). Obtenez une simulation fidèle à la physique, une politique d'apprentissage par renforcement (RL) entraînée ou des contrôleurs classiques basés sur des modèles qui se transfèrent à votre matériel physique sans le casser.
Ce que je fournis :
- Environnement MuJoCo précis (MJCF/URDF avec rigging et contact réglés)
- Pipelines de contrôle personnalisés : WBC, MPC ou RL (PPO/SAC)
- Adaptation Sim2Real : modélisation de la latence, profilage du réseau d’actionneurs et randomisation de domaine
- Ponts ROS2/ROS : flux de télémétrie, estimation d’état et commandes de planification de trajectoire
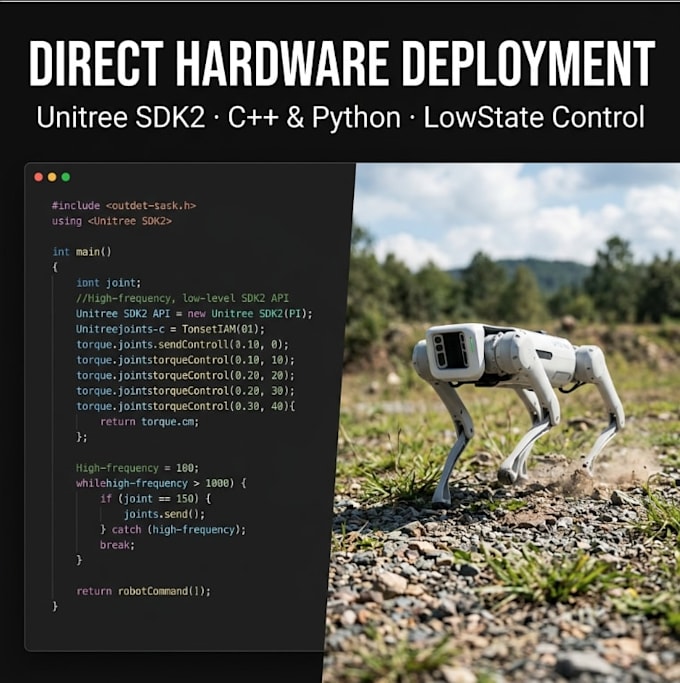
- Code de déploiement physique : scripts C++/Python utilisant le streaming LowState de Unitree SDK2
Que vous travailliez sur la locomotion quadrupède (Go2, B2) ou le contrôle humanoïde, je comble le fossé entre simulation et exécution réelle.
Contactez-moi avec vos spécifications de robot et votre environnement cible pour recevoir une proposition personnalisée dans les 24 heures.
Robotics Expert
Langues
Traduction automatique
Traduction automatique
Q1. Quelles plateformes de robot supportez-vous ?
Je me spécialise dans les quadrupèdes (Unitree Go2, Go1, Aliengo, B2, ANYmal) et les humanoïdes bipèdes (Unitree H1, G1, plateformes académiques personnalisées). Si votre robot possède un modèle URDF ou CAD valide, il peut être intégré dans mes pipelines de contrôle.
Q2. Quelle est la différence entre MuJoCo et Isaac Sim pour les robots à pattes ?
MuJoCo est extrêmement rapide, efficace en calcul et gère la physique de contact (contacts doux, friction) avec une grande précision mathématique, ce qui en fait la norme académique et de recherche et développement. Isaac Sim est adapté pour la parallélisation GPU à grande échelle. Je propose les deux, mais recommande MuJoCo pour une prototypage rapide de contrôle.
Q3. Comment comblez-vous l’écart entre la simulation et la réalité (Sim2Real) ?
Nous comblons cet écart en utilisant trois techniques : (1) la randomisation de domaine des masses, friction et gains des moteurs ; (2) la modélisation du réseau d’actionneurs pour simuler les retards physiques des joints et les plafonds de couple ; et (3) l’ajout de bruit et de latence réalistes aux capteurs dans l’historique d’observation de la politique.
Q4. Dois-je vous envoyer mon robot physique ?
Non. Je réalise toutes les constructions en simulation en utilisant vos spécifications CAD/URDF. J’écris le wrapper de déploiement physique pour utiliser le SDK standard de votre plateforme (par ex., Unitree SDK2). Vous effectuez les tests localement, m’envoyez les logs d’observation, et nous itérons à distance.
Q5. Qu’est-ce que le "LowState Streaming" de Unitree SDK2 et pourquoi est-ce important ?
Le streaming LowState nous permet de contourner le contrôleur de haut niveau du robot et de lire/écrire directement les angles, vitesses et couples des joints à haute fréquence (jusqu’à 500Hz-1kHz). Cela est essentiel pour exécuter des comportements de locomotion personnalisés, des profils de trot ou des politiques RL.
Q6. Quelle pile logicielle utilisez-vous ?
La pile de base comprend Python 3.10+, MuJoCo (mujoco-python), ROS 2 (Humble/Jazzy), PyTorch (pour les pipelines RL) et C++ (pour la communication hardware de bas niveau avec SDK2). Je m’assure que tous les packages correspondent à l’environnement de développement local de votre équipe.
Q7. Signeriez-vous des accords de non-divulgation (NDA) ?
Oui. Je signe régulièrement des NDA avant de recevoir des modèles CAD propriétaires, des définitions URDF ou des logs de télémétrie physique. Vos designs et métriques ne seront jamais partagés ni utilisés dans mon portfolio public sans permission explicite.
Q8. Pouvez-vous nous aider à migrer nos contrôleurs Gazebo ou Webots ?
Oui. Je peux traduire vos contrôleurs existants (par ex., contrôleurs ROS ou nœuds PyBullet personnalisés) en MuJoCo, en optimisant le solveur de contact plus rapide de MuJoCo et en configurant un suivi de contact plus fiable.
Q9. Qui possède le code et les réseaux neuronaux entraînés ?
Après la fin du projet et la livraison des jalons, vous détenez 100 % du code, des scripts, des configurations et des poids des modèles entraînés (ONNX/TorchScript) avec tous les droits commerciaux.
Q10. Comment fonctionnent les jalons pour ces projets à gros budget ?
Pour les packages Standard et Premium, nous divisons le projet en 3 à 5 jalons (par ex., construction de l’environnement, entraînement de la politique, intégration SDK, validation matérielle). Chaque jalon se termine par une démo vidéo et la livraison du code. Vous ne financez le jalon suivant qu’après avoir approuvé le jalon en cours.