Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD

Robotics Mechanical Design and Automation Expert
Compétences
Voir mes services
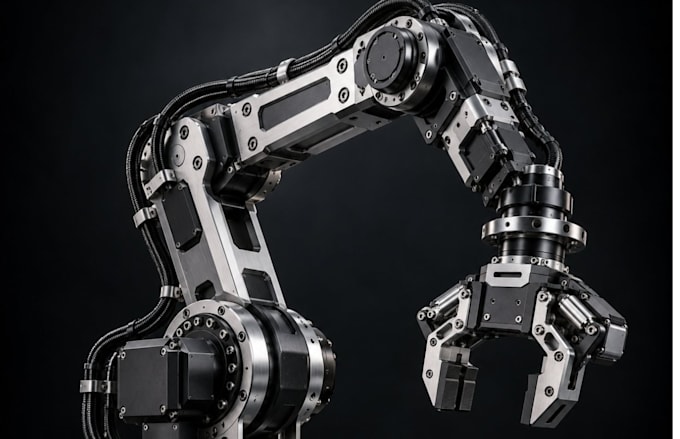
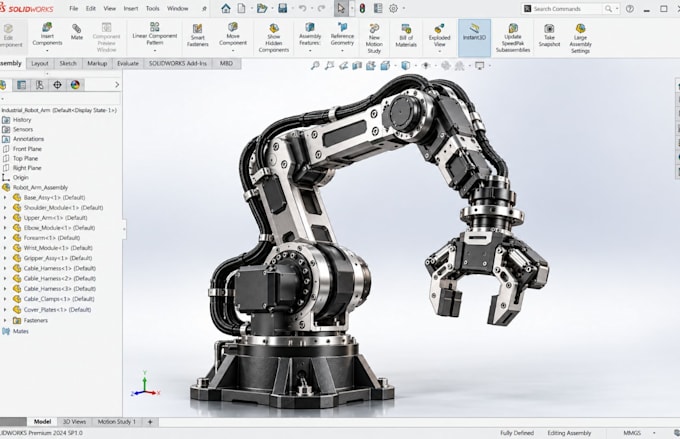

Robotics Mechanical Designer & CAD Engineer
Upwork • Freelance
Mar 2025 - Sep 2025 • 6 mos
I work as a freelance Robotics Mechanical Designer, helping clients develop functional robotic systems, mechanical assemblies, and prototype-ready products from concept through manufacturing. My experience includes: • Robotic arms, joints, linkages, and manipulators • Grippers, end effectors, and EOAT systems • Robot chassis and mechanical structures • Motor, gearbox, bearing, and actuator integration • Embedded electronics enclosures and component mounting • Mechanical assemblies and prototype development • CNC-machined and injection-molded part design • DFM optimization for manufacturing • 3D CAD modeling and assembly development • Technical drawings, exploded views, and BOMs • STEP, STL, IGES, and manufacturing-ready files I primarily work with SolidWorks, Fusion 360, AutoCAD, and related CAD tools to turn sketches, concepts, existing models, and engineering requirements into accurate, practical, and manufacturable robotic solutions.
