Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Ingénieur en robotique et automatisation
Vous cherchez un développeur ROS2 pour construire, simuler ou configurer un robot mobile autonome ?
Je propose des services de développement et de simulation en robotique basés sur ROS2 pour robots mobiles autonomes (AMRs), robots d'entrepôt, prototypes de recherche et applications robotiques.
Ce que je peux développer :
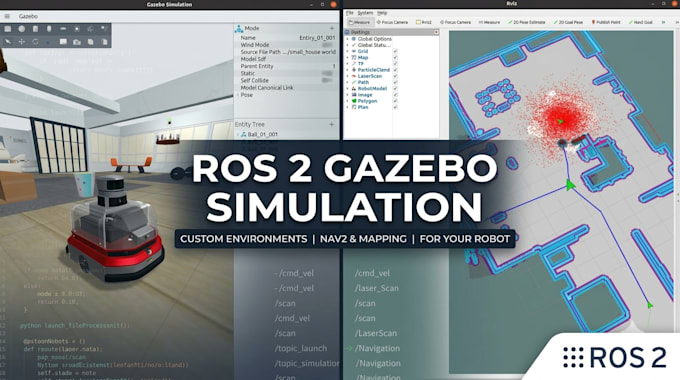
Simulation de robot ROS2 avec Gazebo
Configuration du modèle robot URDF/Xacro
Intégration de capteurs LiDAR et caméra
SLAM et génération de cartes 2D
Localisation AMCL
Navigation autonome Nav2
Planification de trajectoire et évitement d'obstacles
Navigation par points de passage
Environnements Gazebo personnalisés
Noeuds ROS2 en Python/C++
Fichiers de lancement et documentation du projet
Technologies :
ROS2 | Gazebo | Nav2 | SLAM Toolbox | RViz2 | Python | C++ | URDF | OpenCV
Ce que vous recevrez :
Un espace de travail ROS2 organisé
Code source et fichiers de configuration
Configuration de la simulation et de la navigation
Instructions d'installation et d'exécution
Vidéo de démonstration ou captures d'écran
Soutien pour résoudre les problèmes liés au projet convenus
Que vous développiez un AMR pour entrepôt, testiez un concept robotique ou construisiez un prototype de recherche, je peux vous aider à transformer vos besoins en une simulation fonctionnelle.
Veuillez me contacter avant de commander afin que nous puissions discuter de votre modèle de robot