Parcourir les catégories
Français
$
USD
Connectez votre assistant IA à Fiverr


Traduction automatique
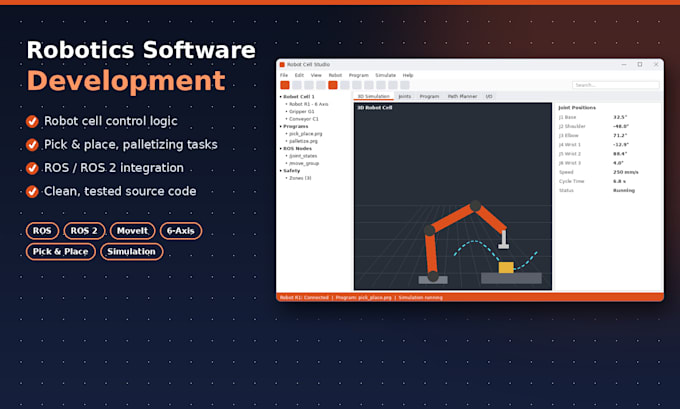
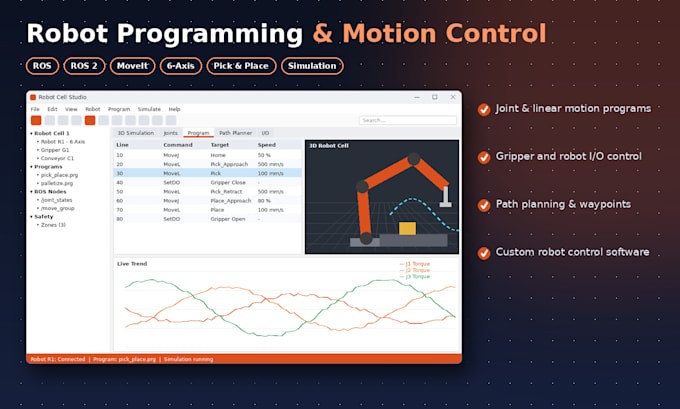
Votre cellule possède un robot, un PLC et un pendant, mais pas d'écran unique en qui vos ingénieurs ont confiance ? Je crée un logiciel Windows workbench autour de votre cellule robot : lecture en direct des joints et du TCP, I/O nommé de la station, simulation et commandes filtrées qui ne s'exécutent jamais sans confirmation.
Portfolio : une plateforme de contrôle de cellule robotique pour une cellule à six axes avec lecture des joints, I/O nommé avec état 0/1 en direct, pose TCP, simulation de cycle de prise sur le PC de banc, et un mode lecture seule avec écritures confirmées et un journal de session.
Ce que je peux réaliser pour vous :
Stack : C#/.NET, WPF sur une couche d'abstraction robot et I/O.
Je ne remplace pas votre contrôleur robot ni n'invente de logique de sécurité : les séquences et verrouillages sont définis avec vous. Vous détenez le code source.
Projets premium / importants : offre personnalisée avec paiements par étapes.
Envoyez-moi les détails de votre robot, contrôleur et interface avant de commander.
CAN Bus, Industrial and Robotics Desktop Software Engineer
Langues
Traduction automatique
Traduction automatique
Remplacez-vous le contrôleur robot ou la manette d'enseignement ?
Non. Je crée un logiciel autour : lecture, écrans de station, simulation et chemin filtré pour les commandes que vous approuvez. La motion et la sécurité restent dans votre contrôleur.
Quels robots et contrôleurs supportez-vous ?
Tout contrôleur qui expose une interface PC documentée ou un SDK. Indiquez-moi la marque du robot, le modèle du contrôleur et l'interface, et je confirmerai la faisabilité avant votre commande.
Pouvons-nous l'essayer avant que la cellule ne soit disponible ?
Oui. La simulation fait partie du travail et utilise le même modèle de joints et d'I/O que la version en direct. Les vérifications finales se font toujours sur la vraie cellule.
S'agit-il d'un développement ROS ?
Non. Ce service est un workbench Windows pour cellules industrielles. Si votre cellule possède aussi un système ROS, je peux uniquement lire ses données via une interface convenue.
Que couvre le package Basic ?
Basic concerne une tâche petite et bien définie, comme une seule fonctionnalité ou une correction mineure. Pour des bugs plus importants, le débogage de grandes bases de code ou de nouveaux modules, il faut choisir Standard, Premium ou une offre personnalisée. Merci de m’envoyer un message avant de commander pour que je puisse confirmer la portée.