Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Ingénieur firmware embarqué, IoT et conception de PCB
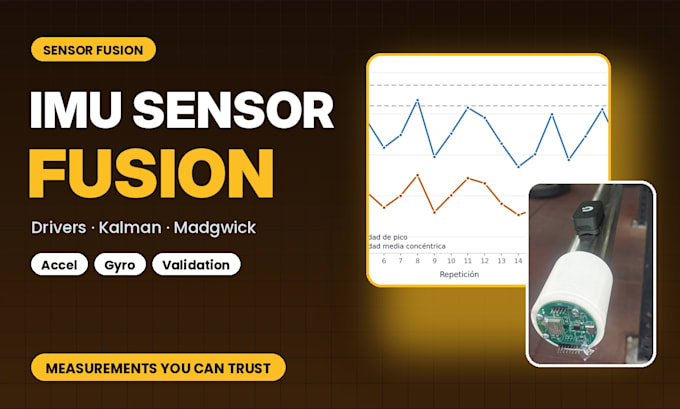
Votre appareil dispose d’un accéléromètre, d’un gyroscope ou d’un IMU complet, mais les données sont bruyantes, dérivent ou ne sont pas fiables ? Je transforme les données brutes des capteurs en mesures dignes de confiance.
Ce package comprend : un pilote C pour un IMU en SPI ou I2C (configuration, FIFO, interruptions), calibration de base, estimation d’orientation ou de mouvement avec un filtre Madgwick ou Kalman, et un rapport de validation avec des données réelles enregistrées et des graphiques.
Cas d’usage typiques : objets connectés de sport et montres d’activité, détection de mouvement, inclinaison et orientation, comptage des pas ou des répétitions, surveillance des vibrations.
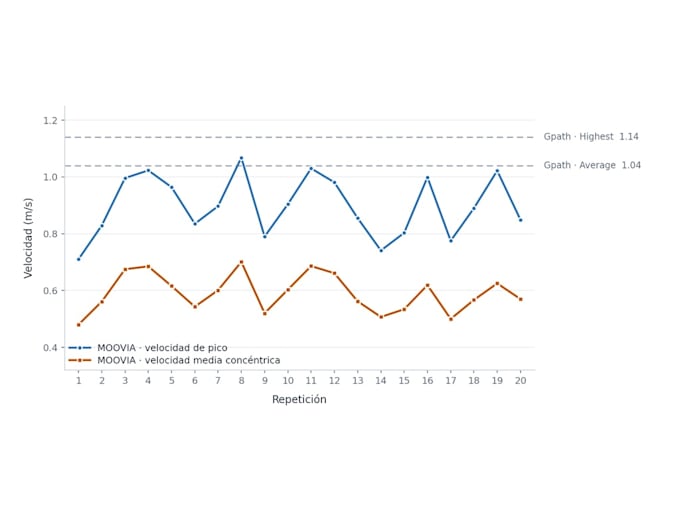
Éprouvé sur mon produit MOOVIA : un capteur de vitesse de barre à partir d’un IMU avec fusion Madgwick, Kalman et ZUPT, échantillonnage à 999 Hz et une différence de 0,03 m/s par rapport à un système de référence commercial.
Envoyez-moi un message avec votre modèle de capteur et votre objectif avant de commander.


Plateforme:
ESP32
Capteurs:
Accéléromètre
•
Position
•
Gyroscope