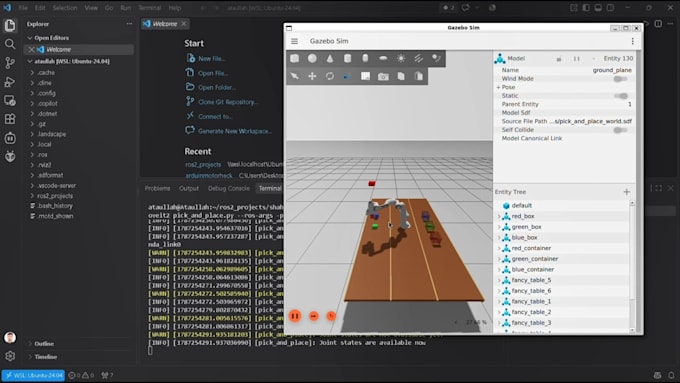
Je réaliserai la simulation cinématique robotique sous ros 2, des modèles URDF et la simulation de cinématiques robotiques

Certaines informations ont été traduites automatiquement.

Pakistan

Je parle Anglais

Génie mécatronique, IoT, PLC, SolidWorks, Matlab

Approche orientée ingénierie — Chaque conception basée sur des principes d’ingénierie, pas seulement sur l’esthétique ✓ Capacité de bout en bout — De la conception 3D à la simulation, au prototype et ...
À propos de ce service

Vous devez valider la cinématique de votre robot ou déboguer un URDF cassé avant de toucher au matériel réel ? Je mets en place des pipelines de modélisation et de simulation robotiques propres et vérifiés dans ROS 2, Webots et Pinocchio.

Ce que je livrerai :

  • Modélisation URDF / Xacro : conversion CAD-vers-URDF avec inertie précise, limites d'articulation et fichiers de lancement RViz2.
  • Solveurs FK & IK : cinématiques analytiques et numériques (6-DOF et 7-DOF) en Python (Pinocchio) ou MATLAB.
  • Intégration ROS 2 & Webots : espaces de travail complets prêts pour colcon avec ros2_control, arbres TF2 et vérification des trajectoires.

Pourquoi me choisir ?

  • Code propre et modulaire testé sur Ubuntu/WSL avec des instructions claires dans le README.
  • Chaque livraison comprend une vidéo de simulation enregistrée attestant du bon suivi des joints.
  • Envoyez-moi vos spécifications robot ou vos fichiers CAD avant de commander pour confirmer l'étendue du travail.

Mon portfolio

Balises associées