Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Développeur de serveurs et mods de jeux
Vous avez besoin d'une simulation de robotique fiable pour le développement, les tests ou la recherche ?
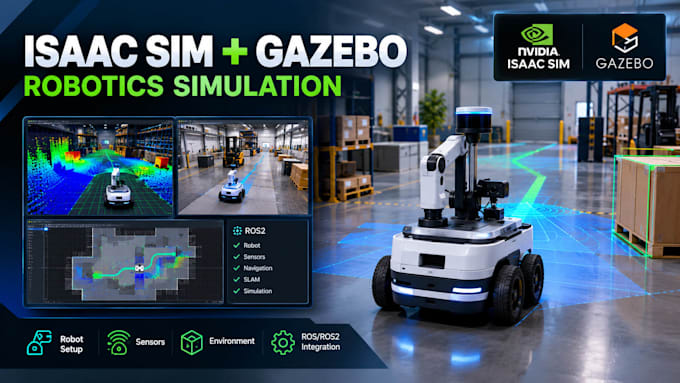
Je crée des simulations avancées NVIDIA Isaac Sim et Gazebo conçues pour des flux de travail robotique réalistes, le test de capteurs, la navigation et l'intégration ROS/ROS2.
Ce que je peux réaliser :
Qualité, organisation et adaptation à vos besoins de projet.
Que vous ayez besoin d'un simple prototype ou d'un environnement complet de simulation robotique, je peux vous aider à transformer votre concept en une simulation fonctionnelle.
Contactez-moi avant de commander pour que je puisse examiner vos besoins et recommander la configuration adaptée.
Traduction automatique
Pouvez-vous travailler avec ROS2 ?
Oui, je peux intégrer ROS2 avec Isaac Sim ou Gazebo.
Pouvez-vous simuler des capteurs ?
Oui. Je peux configurer des caméras, LiDAR, IMU et autres capteurs supportés.
Pouvez-vous créer des environnements personnalisés ?
Oui, je peux créer des environnements et scénarios selon vos besoins.
Pouvez-vous travailler avec un modèle de robot existant ?
Oui. Vous pouvez fournir votre modèle de robot et vos fichiers de projet pour l'intégration.
