Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD

Traduction automatique
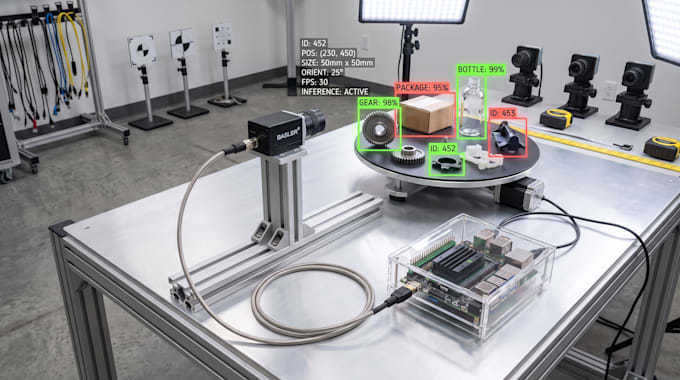
Je développe des solutions personnalisées de vision embarquée et de traitement en périphérie pour NVIDIA Jetson, Raspberry Pi et systèmes matériels basés sur caméra.
Je peux créer des applications qui traitent directement les données de la caméra sur les dispositifs en périphérie, réduisant ainsi la dépendance au traitement dans le cloud et permettant des réponses en temps réel dans des environnements où la faible latence et la fiabilité du traitement local sont importantes.
Les projets typiques peuvent inclure la détection d’objets, le suivi d’objets, l’analyse d’images, la surveillance par caméra, la mesure, la classification, le traitement multi-caméras et l’inférence en temps réel.
Je peux travailler avec des caméras USB, CSI, IP, des flux RTSP et d’autres interfaces de caméra supportées. Selon le matériel et les besoins, je peux intégrer OpenCV, ONNX Runtime, TensorRT, CUDA, GStreamer et des pipelines de traitement basés sur Python.
Je peux également optimiser des modèles et des applications existants pour le matériel embarqué en améliorant la vitesse d’inférence, l’utilisation de la mémoire, les pipelines de caméra et l’efficacité globale du traitement.
Veuillez m’envoyer le modèle de votre carte, les spécifications de la caméra, le système d’exploitation, le modèle/framework et la tâche de vision requise avant de commander afin que je puisse recommander l’architecture appropriée.
Machine Learning and Embedded AI Engineer
Langues
Traduction automatique