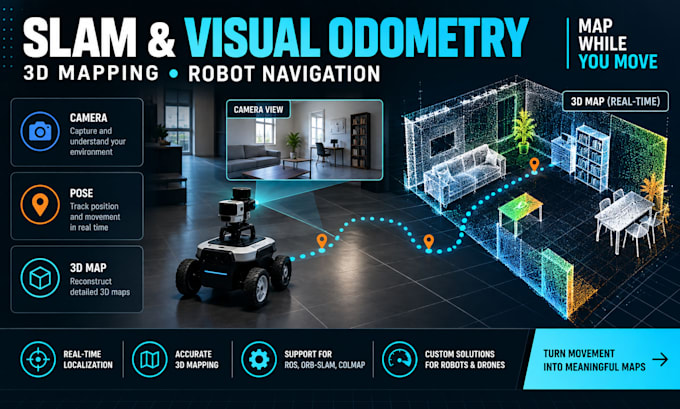
Je vais développer des systèmes de slam, odométrie visuelle, cartographie 3D et vision par ordinateur

Certaines informations ont été traduites automatiquement.

États-Unis

Je parle Anglais, Français

Vision par ordinateur

Je suis ingénieur en vision par ordinateur et en IA, spécialisé dans les solutions d’image et de vidéo intelligentes pour la détection, la classification, la reconnaissance, le suivi, la segmentation,...
À propos de ce service

Vous avez besoin d’un système de vision par ordinateur capable de comprendre sa position et de construire une carte en mouvement ? Je peux développer des solutions de SLAM et d’odométrie visuelle pour la robotique, les drones, les systèmes autonomes, la RA/VR et d’autres applications de vision 3D.


Je peux travailler avec des caméras, stéréo, RGB-D ou d’autres entrées visuelles supportées pour estimer le mouvement, créer des cartes et traiter les informations spatiales. Que vous ayez besoin d’intégrer un cadre de SLAM existant ou de concevoir un pipeline de vision personnalisé, je peux l’adapter à votre matériel et à votre application.


Services inclus

  • Développement de SLAM
  • Odométrie visuelle
  • Cartographie 3D
  • Estimation de la pose de la caméra
  • Suivi de caractéristiques
  • Vision stéréo
  • Cartographie RGB-D
  • Intégration ORB-SLAM
  • Intégration OpenCV
  • Traitement de nuages de points
  • Vision pour la navigation robotique


Envoyez-moi vos données de caméra, détails matériels et exigences du projet pour commencer.
APIs:

Microsoft Computer Vision AI

Amazon Rekognition

Expertise:

Traitement d'images

Langage de programmation:

Python

R

MATLAB

Colab

Java

Outils:

opencv

tensorflow

MLflow

SimpleCV

CVAT

Colab

PyTorch

Frameworks:

DeepPy

Google ML Kit

SimpleCV

keras

PyTorch