Parcourir les catégories
Français
$
USD
Connectez votre assistant IA à Fiverr
Ingénieur conception PCB Drone et Robotique pour le matériel de contrôle UAV
Votre autopilote n'est utile que si les capteurs et périphériques avec lesquels il peut communiquer le soutiennent.
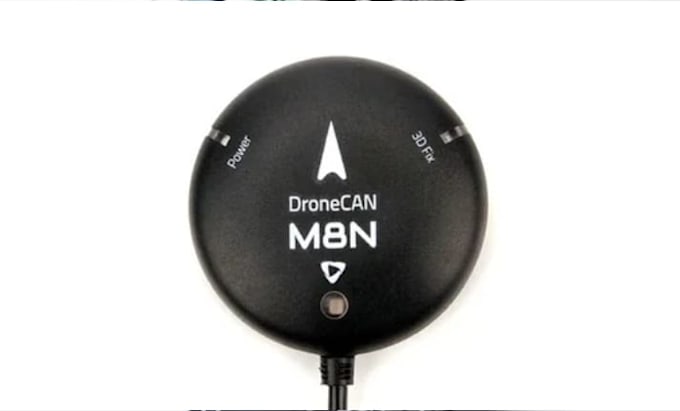
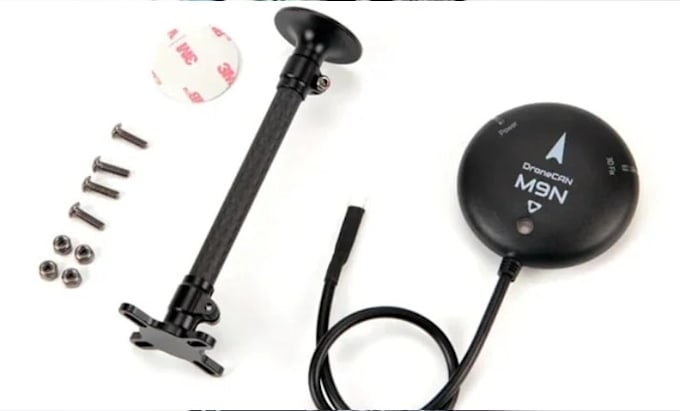
Je conçois des PCB périphériques DroneCAN et UAVCAN v0 personnalisés pour la navigation, la détection, la surveillance de l'alimentation et les réseaux CAN embarqués. Que vous ayez besoin d'un module GPS CAN, d'une interface pour boussole, d'un moniteur de batterie ou d'un nœud capteur STM32, la conception démarre à partir de votre contrôleur de vol et de vos exigences d'intégration.
MATÉRIEL QUE JE PEUX CONCEVOIR
DÉTAILS DE CONCEPTION QUI COMPTE
Je prends en compte la régulation d'alimentation, la protection du bus, le brochage du connecteur, la mise à la terre, le bruit des capteurs, les dimensions et les exigences de fabrication. Le cas échéant, nous pouvons évaluer l'isolation galvanique, les risques EMI et la terminaison pour votre réseau CAN.
INTÉGRATION AUTOPILOTE
Les objectifs de conception peuvent inclure PX4, ArduPilot ou les fonctionnalités DroneCAN prises en charge par INAV. La compatibilité réelle dépend du matériel choisi, de la version du protocole, du firmware et des messages pris en charge.
Traduction automatique
Qu'est-ce qu'un PCB DroneCAN ?
Un PCB DroneCAN est un matériel conçu pour relier un périphérique, tel qu'un GPS, une boussole ou un moniteur de batterie, à un contrôleur de vol via un réseau CAN. Un appareil complet nécessite également un firmware compatible et le support du protocole.
Pouvez-vous concevoir un module DroneCAN GPS et boussole ?
Oui. Je peux concevoir le PCB autour de votre récepteur GNSS choisi, magnétomètre, MCU, transceiver CAN, arrangement d'antenne et exigences d'alimentation. Le firmware et l'intégration de l'autopilote doivent être inclus dans le périmètre convenu.
Prenez-vous en charge les périphériques PX4 et ArduPilot ?
Je peux concevoir le matériel pour l'application PX4 ou ArduPilot prévue. La compatibilité dépend des types de périphériques pris en charge, de l'implémentation du protocole, du choix des composants et de la configuration du firmware.
Pouvez-vous concevoir un moniteur de batterie CAN ou un module d'alimentation ?
Oui. Le matériel peut être conçu autour de la mesure de tension de la batterie, de la détection de courant, de la régulation de l'alimentation et d'une interface CAN. La plage de courant, la précision de mesure, les exigences de protection et d'étalonnage doivent être spécifiées.
Pouvez-vous convertir un capteur UART ou I2C en périphérique CAN ?
Je peux concevoir un adaptateur ou une carte mère STM32 comme interface. La traduction des données du capteur en messages DroneCAN nécessite un firmware et un support de protocole appropriés, qui doivent être convenus séparément.
Prévoyez-vous une isolation CAN et des longues liaisons de câbles ?
Le cas échéant, la conception peut prévoir des transceivers CAN isolés, une alimentation isolée, une terminaison, une protection des connecteurs et une suppression transitoire. La solution adaptée dépend de l’environnement électrique et de la topologie du réseau.
Le PCB fonctionnera-t-il immédiatement avec mon contrôleur de vol ?
Pas automatiquement. Le matériel, le firmware, la version du protocole, les messages pris en charge, la configuration du nœud et les essais influent tous sur la compatibilité. Veuillez communiquer votre contrôleur de vol et le périphérique cible avant de commander.