Parcourir les catégories
Français
$
USD
Connectez-vous à votre IA
Transformer des idées en réalité
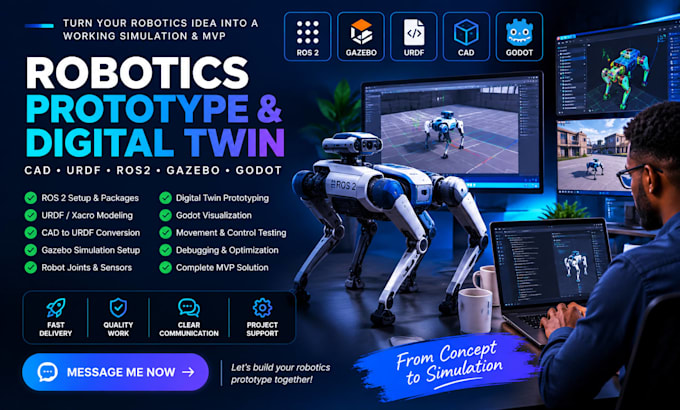
Vous avez besoin d'un prototype robotiques fonctionnel ou d'un jumeau numérique pour votre prochain projet ? Je peux vous aider à transformer votre concept en une simulation robotiques opérationnelle et testable en utilisant ROS 2, Gazebo, URDF, CAD et Godot.
Que vous développiez un MVP, validiez le mouvement du robot, testiez un design mécanique, ou construisiez une simulation interactive, je vous aiderai à créer une solution structurée adaptée à vos objectifs de projet.
Ce que je peux vous proposer :
Idéal pour les startups, chercheurs, étudiants, robots d’entrepôt, bras robotiques, robots d’inspection, robots de livraison et robotique industrielle.
Les outils peuvent inclure ROS2 + Gazebo + RViz + URDF/Xacro + Python/C++ + CAD.
Envoyez-moi un message avant de commander avec votre idée de robot, les fichiers disponibles, les fonctionnalités requises et le résultat attendu.
Traduction automatique
Pouvez-vous m’aider à construire un MVP robotique à partir de zéro ?
Oui ! Je peux développer un MVP robotique basé sur votre concept, incluant modélisation du robot, configuration ROS 2, URDF et simulation Gazebo. Partagez vos exigences afin que je puisse confirmer le périmètre.
Pouvez-vous convertir mon modèle CAD en un modèle robot URDF ?
Oui, je peux aider à préparer votre modèle CAD pour la simulation robotique, y compris les structures des liaisons, les articulations, les cadres de coordonnées et la configuration URDF/Xacro. Fournissez vos fichiers CAD et le simulateur cible.
. Travaillez-vous avec ROS 2 et la simulation Gazebo ?
Oui ! Je peux aider avec les paquets ROS 2, les descriptions du robot, les environnements de simulation, l’intégration des capteurs, les tests de mouvement et le dépannage. Veuillez préciser votre distribution ROS 2 et la version de Gazebo.
Pouvez-vous construire un jumeau numérique ou visualiser mon robot dans Godot ?
Oui, je peux aider à créer un prototype de jumeau numérique ou une visualisation robot interactive en utilisant les outils appropriés, y compris Godot lorsque cela est pertinent. L’étendue dépend de votre modèle de robot, des exigences de simulation et des interactions souhaitées.
De quoi avez-vous besoin de moi avant de commencer ?
Veuillez fournir votre concept de projet, les fichiers CAD ou 3D si disponibles, les outils préférés, le comportement cible du robot et les livrables attendus. Si vous n’êtes pas sûr de la configuration technique, envoyez-moi un message d’abord afin que nous puissions définir la meilleure approche pour votre MVP.
