Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
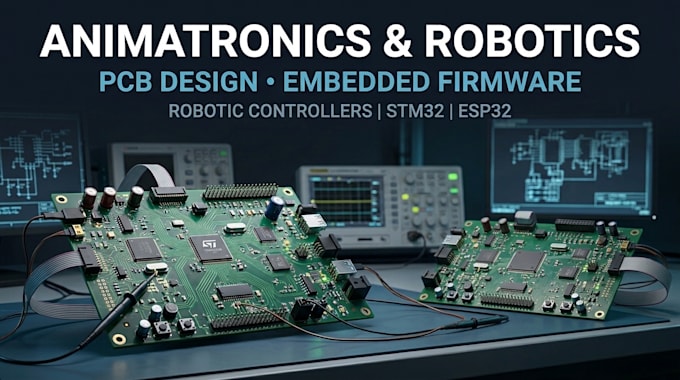
conception de PCB, développement de systèmes embarqués et firmware
Bonjour et bienvenue !
Un robot qui se déplace correctement n'est pas qu'un assemblage mécanique, c'est un système coordonné d'électronique, de logique de commande, de retour capteur et de firmware en temps réel. Des personnages animatroniques aux mouvements synchronisés aux plateformes robotiques nécessitant un contrôle précis des actionneurs, chaque composant doit fonctionner ensemble de manière fiable.
Je concevrai l'électronique d'animatronique, des contrôleurs robotiques sur mesure, des schémas et des firmware embarqué pour aider à transformer votre concept, votre prototype ou votre matériel existant en un système électronique fonctionnel.
Ce que je peux fournir :
Pourquoi me choisir :
Envoyez un message dès maintenant et transformons votre idée en un système électronique opérationnel !
Traduction automatique
De quelles informations avez-vous besoin pour démarrer mon projet ?
Veuillez partager vos exigences de projet, la description fonctionnelle, les schémas disponibles, les préférences de composants et tout fichier PCB ou firmware existant.
Pouvez-vous concevoir des cartes PCB personnalisées pour la robotique et l’animatronique ?
Oui. Je peux concevoir des schémas et des tracés PCB personnalisés pour des contrôleurs robotiques, des mécanismes d’animatronique, des interfaces capteurs et des systèmes de pilotage des actionneurs.
Avec quels microcontrôleurs travaillez-vous ?
Je peux intervenir sur des plateformes compatibles STM32, ESP32 et Arduino, ainsi que d’autres microcontrôleurs en fonction des besoins du projet.
Pouvez-vous développer le firmware embarqué ainsi que le matériel PCB ?
Oui. Selon le pack, je peux développer un firmware embarqué en C/C++ et l’intégrer au PCB, aux capteurs, aux moteurs et aux interfaces de communication.
Pouvez-vous piloter des servos, des moteurs pas à pas et des moteurs DC ?
Oui. Je peux concevoir l'électronique de contrôle et le firmware pour des servos compatibles, des moteurs pas à pas, des moteurs DC et d'autres actionneurs selon leurs spécifications électriques.