Parcourir les catégories
Français
$
USD
Connectez-vous à votre IA
conception de circuits imprimés
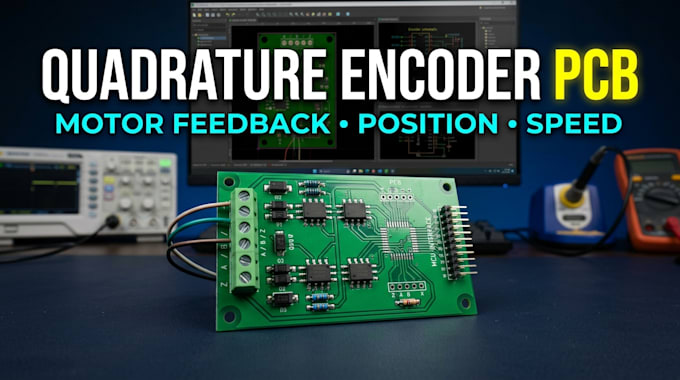
Je concevrai une interface encodeur quadrature personnalisée pour le contrôle de moteurs, la robotique, les machines CNC, les systèmes servo et l'automatisation industrielle.
Ce que je peux concevoir :
Ce que vous recevrez :
Je prends en compte le type de sortie de l’encodeur, la tension d’alimentation, la fréquence du signal, la longueur du câble, l’environnement de bruit et la compatibilité du contrôleur lors du développement de la conception.
Veuillez me contacter avant de passer commande afin que nous puissions confirmer vos exigences et la portée du projet.
Traduction automatique
Pouvez-vous concevoir une interface encodeur quadrature A/B ?
Oui. Je peux concevoir l’électronique pour lire les signaux de phase A/B afin de prendre en charge le retour de position, de vitesse et de direction.
Pouvez-vous inclure le canal d’index Z ?
Oui. Un canal Z optionnel peut être inclus lorsque votre encodeur fournit un pouls d’index et que votre application en a besoin.
Prenez-vous en charge les encodeurs différentiels ?
Oui. Je peux concevoir des interfaces utilisant des récepteurs différentiels adaptés, y compris des récepteurs compatibles RS-422, lorsque la sortie de l’encodeur correspond à leurs spécifications électriques.
Le PCB peut-il se connecter à un STM32 ou un ESP32 ?
Oui. Je peux concevoir des interfaces et des connexions logiques compatibles pour les périphériques MCU timers, compteurs ou encodeurs appropriés.
Pouvez-vous concevoir pour un retour moteur à haute vitesse ?
Oui. L’architecture peut être choisie en fonction du débit maximal d’edges, de la résolution de l’encodeur, de la vitesse du moteur, des conditions du câble et des capacités du contrôleur.
Pouvez-vous inclure l’isolation et la protection contre le bruit ?
Oui. Une protection d’entrée adaptée, un filtrage, une signalisation différentielle et une isolation peuvent être envisagés selon votre environnement opérationnel.
Fournissez-vous un microcode de contrôle moteur ?
Le firmware et le réglage du moteur ne sont pas inclus automatiquement. Ils peuvent être discutés séparément de la conception matérielle de l’interface encodeur.
