Parcourir les catégories
Français
$
USD
Connectez votre assistant IA à Fiverr
Traduction automatique
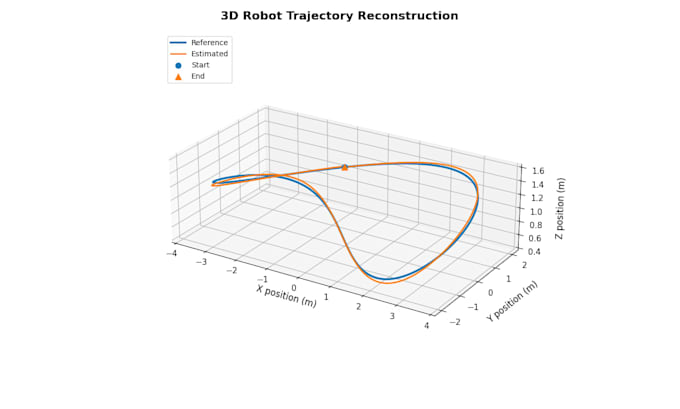
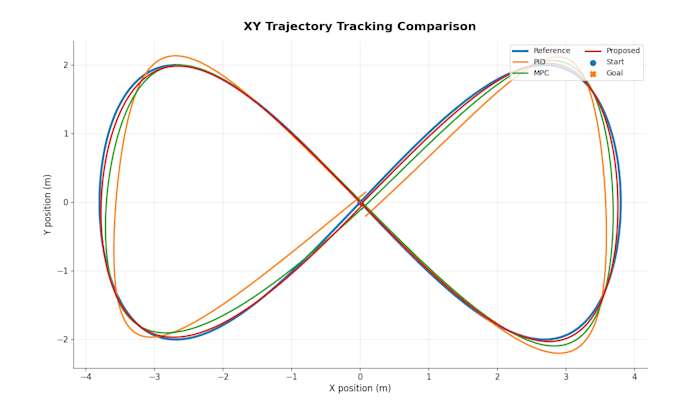
Vous avez besoin de tracés scientifiques clairs à partir de vos données de recherche ou d’ingénierie ? Je réalise des visualisations propres, de style publication, en utilisant Python et Matplotlib.
Les services comprennent :
Détails des forfaits :
Pour démarrer, veuillez fournir vos données, descriptions des colonnes, variables X/Y, unités, type de tracé préféré et tout style de référence. Je confirmerai le périmètre avant de commencer.
Je privilégie les échanges via les messages Fiverr. Les analyses statistiques complexes, un nettoyage avancé des données, les tableaux de bord interactifs et l’intégration web nécessitent un périmètre distinct.
Python Developer , Robotics Researcher
Langues
Traduction automatique
Traduction automatique
Quels formats de données acceptez-vous ?
J’accepte principalement les fichiers CSV et Excel (.xlsx). Veuillez inclure les noms des colonnes, les descriptions des variables et les unités de mesure lorsque cela est possible.
Pouvez-vous nettoyer ou prétraiter mes données brutes ?
Le forfait basique comprend le tracé à partir de données propres. Le standard inclut une mise en forme légère, tandis que le premium inclut une préparation légère des données. Un nettoyage approfondi ou un traitement statistique complexe nécessite un devis séparé.
Pouvez-vous créer des figures pour des soumissions à des revues académiques ?
Oui. Je peux créer des figures scientifiques propres et de style revue avec une typographie cohérente, des légendes et des formats d’exportation uniformes. Veuillez fournir les directives de figure de la revue si disponibles.
Pouvez-vous visualiser des données robotiques et expérimentales ?
Oui. Je peux visualiser les trajectoires de robots, les erreurs de suivi, les mesures temporelles et les données de performance des algorithmes. Veuillez fournir des données structurées et expliquer les variables.