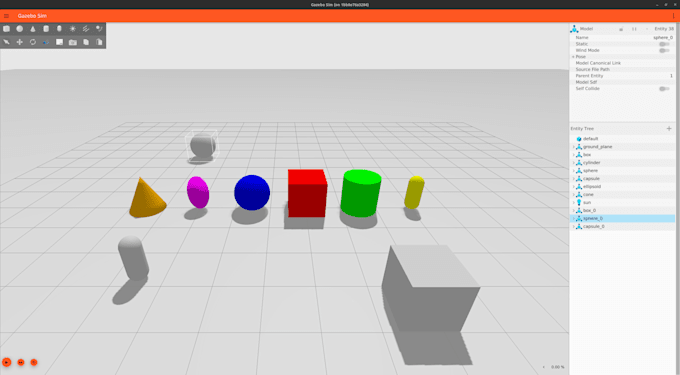
Vous rencontrez des difficultés avec votre simulation ROS 2 ou Gazebo ? Je peux vous aider à identifier les problèmes, corriger les problèmes de configuration et faire fonctionner votre projet de robotique.
Mes services incluent :
- Dépannage des paquets ROS 2 et de la construction colcon
- Débogage des nœuds, des topics, des fichiers de lancement et des paramètres
- Configuration et dépannage de la simulation Gazebo
- Chargement et configuration des modèles URDF/SDF
- Intégration du plugin capteur et des ROS topics
- Scripts Python pour la simulation et la collecte de données automatisée
- Test et dépannage des projets de simulation robotiques existants
Outils et technologies :
ROS 2, Gazebo Sim, Python, Linux, Docker.
Ce que vous obtiendrez :
- Code source et fichiers de configuration mis à jour
- Instructions de lancement et d’exécution reproductibles
- Résumé des problèmes identifiés et des correctifs appliqués
- Résultats de la validation de la simulation lorsque l’environnement fourni permet une reproduction
Je travaille principalement sur des projets existants et des tâches clairement définies. Le développement complet d’un robot sur mesure, des systèmes de navigation complexes, le firmware matériel et les environnements de simulation à grande échelle nécessitent une évaluation séparée.
Veuillez me contacter avant de commander des projets complexes. Je communique principalement via les messages Fiverr et je privilégie des exigences techniques claires et documentées.