Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Développeur IA, vision par ordinateur et automatisation intelligente
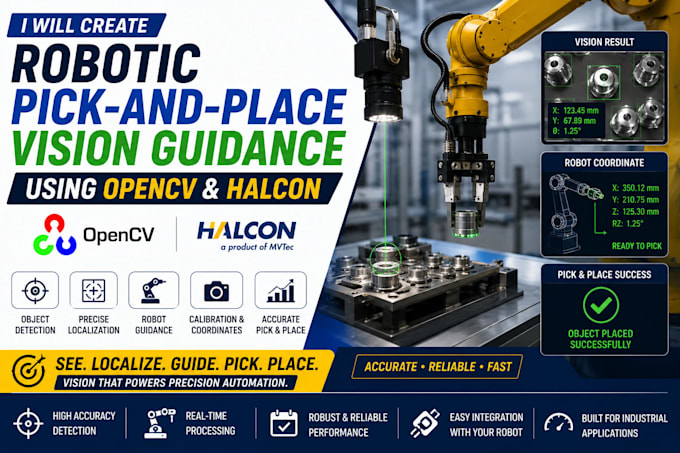
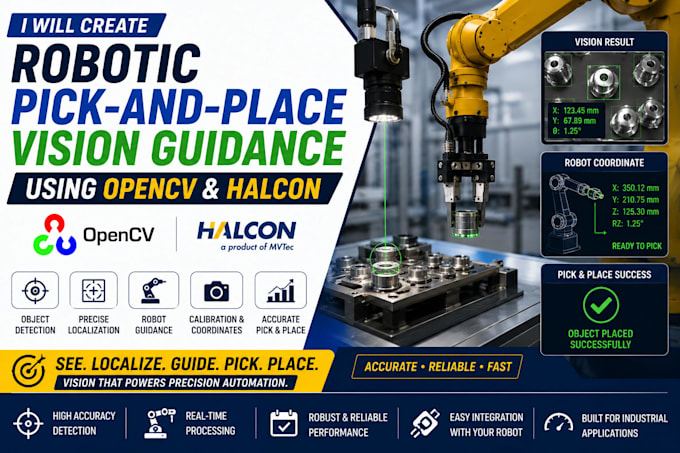
Je vais créer un système de guidance de vision pour la prise et la pose robotique en utilisant OpenCV, HALCON et la vision par ordinateur, conçu autour de votre robot, votre caméra et votre flux de production.
Je peux développer la chaîne de vision nécessaire pour localiser, identifier, mesurer et guider un robot vers des objets cibles. Le système peut gérer la détection d’objets, le traitement d’image, l’extraction de coordonnées, l’estimation de position et la communication avec votre contrôleur robotique.
Ce que je peux réaliser :
Je peux travailler avec votre caméra, robot, projet HALCON/OpenCV existant, ou matériel de vision, ou développer le système à partir de zéro.
La solution peut être adaptée à différentes formes d’objets, orientations, conditions d’éclairage, positions de caméra et configurations de robot.
Envoyez-moi votre modèle de robot, configuration de caméra, images d’échantillon, objets cibles et flux de travail de prise et de pose requis, et je concevrai le