Parcourir les catégories
Français
$
USD
Connectez votre assistant IA à Fiverr
Conception de pcb, systèmes embarqués, IoT et développement de firmware
Vous avez des difficultés à connecter les moteurs, les capteurs et le contrôleur de votre robot en un système fiable ?
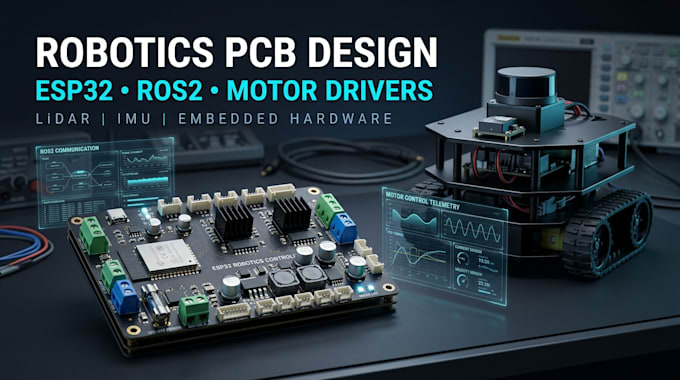
Je concevrai des PCB robotiques personnalisés et du matériel embarqué en utilisant ESP32, des drivers moteur, des interfaces compatibles ROS2, des capteurs LiDAR et IMU pour donner vie à votre projet de robotique.
Ce que je peux faire pour vous :
Que vous construisiez un robot mobile autonome, un prototype de recherche ou un MVP en robotique, je vous aiderai à développer une solution matérielle pratique adaptée à vos besoins.
Pourquoi travailler avec moi ?
Les prestations démarrent à 100 $. Le tarif final dépendra de la complexité du PCB, des spécifications du moteur, des besoins en capteurs, du firmware et de l’intégration ROS2.
Envoyez-moi un message avant de commander pour discuter de votre projet et choisir le bon package.
Traduction automatique
Pouvez-vous concevoir un circuit imprimé personnalisé pour un projet de robotique ?
Oui. Je peux aider à concevoir un PCB robotique personnalisé, y compris les schémas, le choix des composants, la disposition du PCB, les interfaces moteur, les connexions des capteurs et la documentation de fabrication selon le périmètre convenu.
Supportez-vous les contrôleurs ESP32 et STM32 ?
Oui. L’architecture matérielle peut être conçue autour d’un ESP32, d’un STM32 ou d’un autre contrôleur adapté, en fonction des exigences de traitement, de connectivité et de périphériques de votre robot.
Pouvez-vous intégrer des pilotes de moteur dans le PCB ?
Oui. Le circuit et les interfaces du pilote moteur peuvent être conçus pour les moteurs DC, brushless (BLDC) ou pas à pas pris en charge. Veuillez indiquer la tension et le courant du moteur, la méthode de commande et les exigences de l’encodeur.
Pouvez-vous intégrer des capteurs LiDAR et IMU ?
Oui. Je peux concevoir des interfaces matérielles adaptées pour LiDAR, IMU, codeurs de roue et autres capteurs pris en charge, sous réserve de leurs exigences électriques et de communication.
Pouvez-vous rendre le matériel compatible avec ROS2 ?
Oui. Je peux planifier et mettre en œuvre des interfaces de communication adaptées entre le matériel du robot et un système basé sur ROS2. L’intégration exacte dépend de l’ordinateur hôte, du microcontrôleur, du protocole de transport et des nœuds ROS2 requis.
Recevrai-je des fichiers PCB prêts pour la fabrication ?
La documentation de fabrication peut inclure les schémas, les fichiers sources du PCB, les fichiers Gerber, les fichiers de perçage et une nomenclature, selon le package. La fabrication et l’assemblage physiques ne sont pas incluses sauf accord séparé.
Pouvez-vous travailler sur un robot ou un design de PCB existant ?
Oui. Les designs existants peuvent être examinés, étendus ou modifiés. Veuillez partager votre schéma, les fichiers du PCB, le firmware, les fiches techniques des composants ou l’architecture ROS2 afin que le travail puisse être précisément défini.
