Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Ingénieur en électronique
Bonjour et bienvenue !
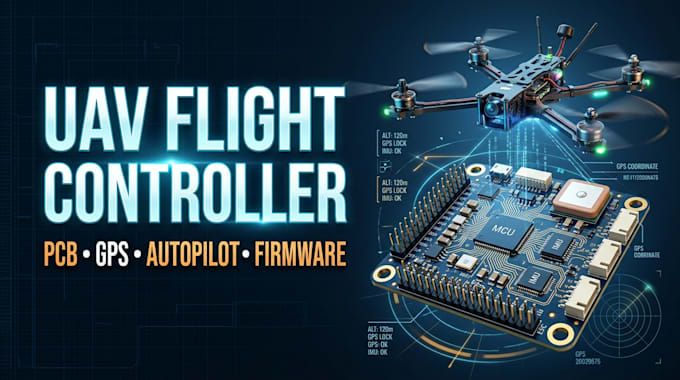
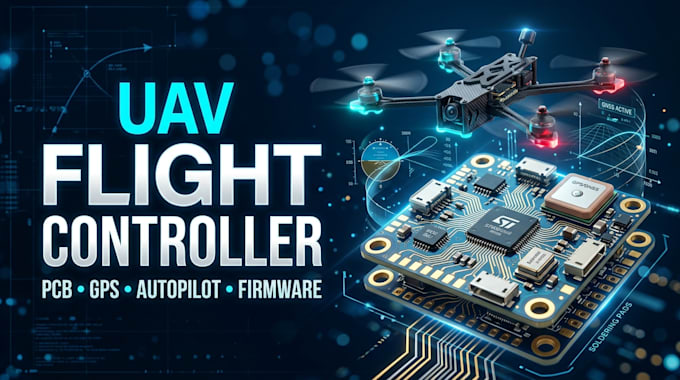
Un contrôleur de vol UAV n’est pas simplement un PCB avec une IMU et un microcontrôleur. La stabilité en vol dépend de la façon dont les données des capteurs, l’architecture électrique, la synchronisation, les sorties des actionneurs, les interfaces de communication et le firmware de contrôle fonctionnent ensemble en temps réel.
Je concevrai l’électronique du contrôleur de vol UAV et le firmware embarqué autour de l’architecture complète de contrôle de vol.
Ce que je fournirai :
Pourquoi me choisir ;
Prêt à construire un système de contrôle de vol UAV fiable ? Contactez-moi dès maintenant et concevons le PCB, le pilote automatique, les capteurs, le GPS et le firmware pour votre drone !


Traduction automatique
Quels types de projets UAV supportez-vous ?
Je peux travailler sur des multirotors, UAV à ailes fixes, aéronefs autonomes, plateformes de recherche, contrôleurs de vol personnalisés et systèmes de pilote automatique.
Pouvez-vous concevoir un PCB de contrôleur de vol complet ?
Oui. Je peux concevoir le schéma et le PCB avec MCU, IMU, GPS, baromètre, magnétomètre, gestion de l’alimentation, interfaces de communication et sorties d’actionneurs.
Travaillez-vous avec ArduPilot et Pixhawk ?
Oui. Je peux concevoir du matériel destiné aux architectures basées sur ArduPilot/Pixhawk et aider à intégrer les capteurs, interfaces et périphériques nécessaires.
Pouvez-vous aussi développer le firmware embarqué ?
Oui. Je peux développer le firmware pour les périphériques MCU, capteurs, interfaces de communication, sorties d’actionneurs et autres fonctions spécifiques au projet.
Pouvez-vous intégrer des capteurs GPS/GNSS et IMU ?
Oui. Je peux intégrer GPS/GNSS, IMU, magnétomètre, baromètre et autres capteurs requis par votre architecture de contrôle de vol.