Parcourir les catégories
Français
$
USD
Connectez votre assistant IA à Fiverr
Prototype et ingénierie inverse, robotique et ERPNext
Niveau 1
Répond à certains critères de performance et présente un fort potentiel sur la place de marché.
Bloqué sur un robot ROS 2 qui ne se compile pas, ne se localisationne pas ou ne navigue pas ? Je vous aiderai à le faire fonctionner.
Je suis ingénieur mécatronique (Université McMaster) et ancien VP Engineering de l’équipe McMaster Mars Rover, qui s’est classée première au Canada au CIRC 2022. Notre logiciel rover tournait sous ROS, ROS 2 et Nav2. J’ai également développé un AGV de livraison autonome pour une usine de fabrication, et je travaille actuellement avec des bras robotiques basés sur Jetson.
Je peux aider à :
Vous obtenez du code fonctionnel, commenté et poussé dans votre dépôt, plus des notes sur ce qui a été changé et pourquoi.
Veuillez me contacter avant de passer commande avec votre version ROS 2, le matériel du robot et le problème rencontré, afin que je confirme le bon package.
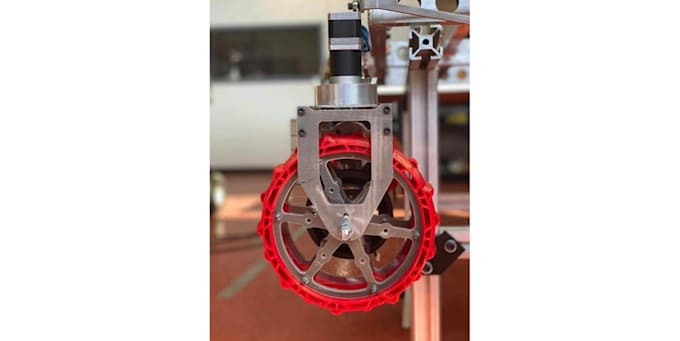
Plateforme:
NVIDIA Jetson
Expertise:
Débogage
•
ROS
•
Robotique
Traduction automatique
Quelles versions de ROS 2 utilisez-vous ?
Les distributions LTS actuelles sur Ubuntu. Indiquez-moi votre distro et votre matériel avant de commander et je confirmerai que c’est adapté.
Avez-vous besoin d’un accès à mon robot ?
Pas toujours. De nombreuses problématiques peuvent être résolues depuis votre dépôt, vos logs et vos fichiers bag. Pour un réglage matériel spécifique, une séance de partage d’écran ou un accès SSH à distance fonctionne le mieux.
