Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Ingénieur en circuits imprimés ECU automobile et systèmes embarqués
Bonjour ! Bienvenue sur mon service. Veuillez partager vos besoins en robotique ROS2, plateforme robot, capteurs, besoins en simulation ou fichiers de projet existants, et je vous aiderai à développer la solution adaptée.
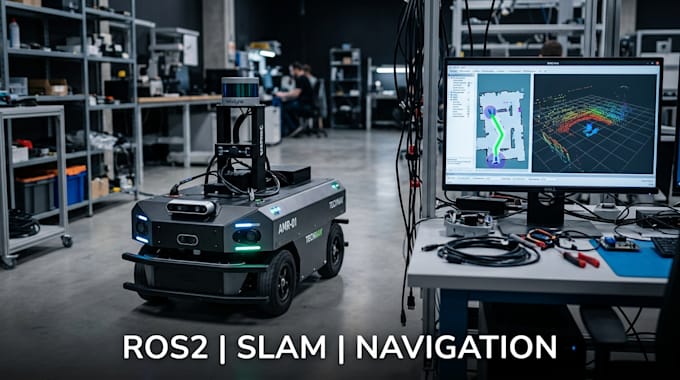
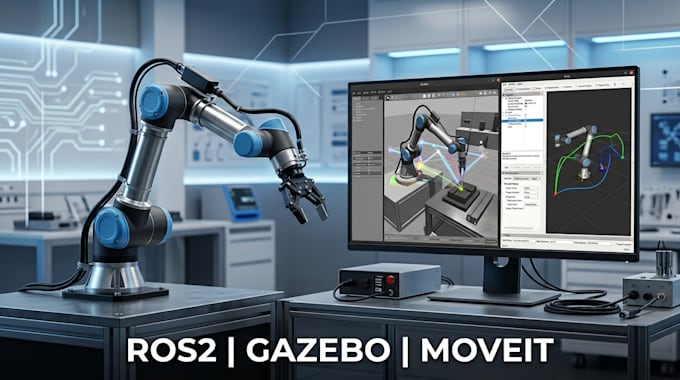
Je conçois des systèmes robotique ROS2 personnalisés, robots autonomes, SLAM, navigation, simulation Gazebo et MoveIt pour robots mobiles, bras robotiques et plateformes autonomes intelligentes.
Je me concentre sur une communication fiable des robots, l’intégration des capteurs, la cartographie, la localisation, la planification de trajectoire, la simulation et l’intégration matérielle adaptée à vos besoins.
CE QUE JE PROPOSE
POURQUOI ME CHOISIR
Envoyez vos spécifications de robot, version ROS2, capteurs, besoins en simulation, code existant ou fichiers de projet, et développons votre solution robotique.
Traduction automatique
Pouvez-vous développer des robots autonomes sous ROS2 ?
Oui, je peux concevoir des systèmes de robots autonomes basés sur ROS2 avec intégration de capteurs, navigation et contrôle.
Pouvez-vous implémenter SLAM et Nav2 ?
Oui, je peux configurer SLAM, cartographie, localisation et navigation Nav2 pour des plateformes robot compatibles.
Supportez-vous la simulation Gazebo ?
Oui, je peux créer et configurer des simulations Gazebo pour des projets robotiques ROS2.
Pouvez-vous travailler avec MoveIt ?
Oui, je peux développer des solutions MoveIt pour bras robotiques, planification de mouvement et tâches de manipulation.