Parcourir les catégories
Français
$
USD
Connectez-vous à votre IA
Ingénieur en drone, PCB, firmware embarqué et robotique ROS 2
Niveau 1
Répond à certains critères de performance et présente un fort potentiel sur la place de marché.
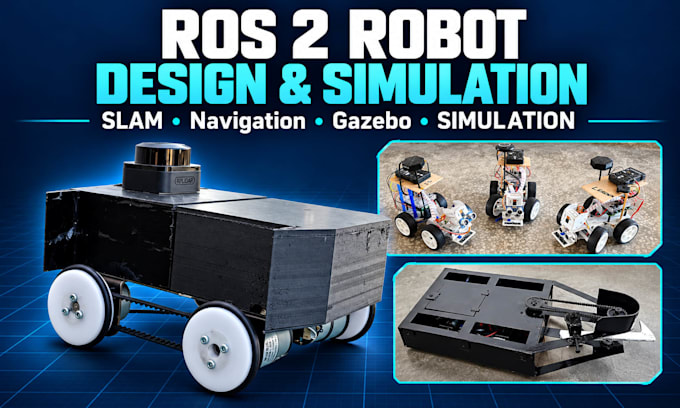
Votre robot est en mouvement mais ne cartographie pas ni ne s’oriente ? Je développe des logiciels ROS 2 pour que votre robot mobile puisse construire une carte avec SLAM, se localiser et naviguer vers des objectifs avec Nav2, testé en simulation Gazebo et sur du matériel réel.
Ce que je mets en place
- espace de travail ROS 2, modèle de robot URDF/Xacro et arbre TF
- pilotes LiDAR, encodeur et IMU avec fusion d’odométrie (robot_localization)
- cartographie SLAM avec slam_toolbox, sauvegarde et édition de cartes
- Nav2 : AMCL, costmaps, planificateurs, réglage du contrôleur et waypoints
- monde de simulation Gazebo et vues RViz
- détection d’objets par caméra et YOLO sur demande
Conçu et testé par moi : un robot ROS 2 avec Raspberry Pi 4, RPLidar C1, moteurs à encodeur et Nav2 qui cartographient des pièces inconnues, et un essaim de robots leader-follower utilisant Raspberry Pi, Pixhawk, MAVLink, MQTT et YOLOv5.
Comment se déroule le travail matériel : je me forme dans Gazebo et sur mon propre robot LiDAR, puis je vous guide sur votre robot lors d’un partage d’écran en direct. Le matériel robot n’est pas inclus.
Envoyez votre robot, la version ROS 2, les capteurs et l’objectif avant de passer commande.

Traduction automatique
Q1. Quelles versions de ROS 2 prenez-vous en charge ?
Indiquez-moi votre distribution ROS 2 et votre version d’Ubuntu avant de commander. Je prépare les paquets pour cette version et vérifie d’abord le fonctionnement de votre driver lidar.
Q2. Ai-je besoin d’un robot physique ?
Non. L’offre Standard et Premium inclut une simulation Gazebo. Si vous disposez d’un robot, je vous guide pour exécuter la même configuration dessus lors d’une session en direct.
Q3. Quels lidars et quels ordinateurs prenez-vous en charge ?
Tout lidar disposant d’un driver ROS 2 fonctionnel. J’ai travaillé avec un RPLidar C1 sur Raspberry Pi 4. Les configurations Jetson et PC sont confirmées selon la commande.
Q4. Construisez-vous le matériel robot ?
Non dans cette Gig. Je configure le logiciel pour votre robot. Les drivers moteurs, le câblage ou un PCB personnalisé peuvent être commandés via mes gigs de firmware ou de PCB.
Q5. Pouvez-vous ajouter une caméra ou une détection d’objets ?
Oui, avec l’option Détection d’objets. J’ai utilisé YOLOv5 sur des robots Raspberry Pi ; l’étendue dépend de votre modèle et de votre matériel.