Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Ingénieur firmware ESP32 et FreeRTOS, fonctionnalités LLM en Python
J’écris le firmware ESP32 en C sur ESP-IDF et FreeRTOS : capteurs qui lisent à temps, priorités de tâches choisies délibérément, et liens qui signalent des données obsolètes au lieu d’agir dessus.
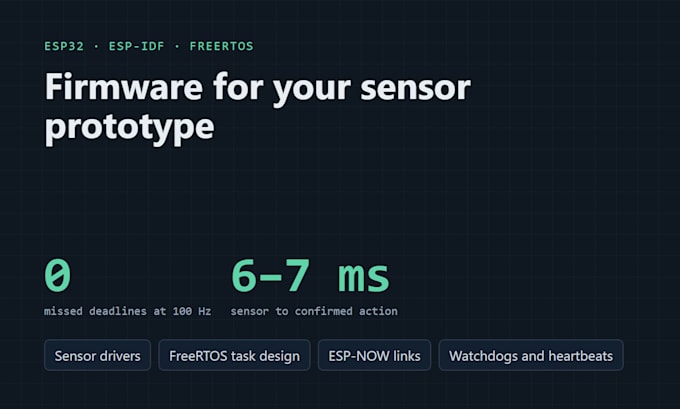
Livré sur mon propre banc d’essai : un système ADAS/ECU à deux cartes via ESP-NOW. Distance ultrasonique lue par interruption GPIO, avec filtrage éliminant deux types de freinage fantôme ; une boucle de contrôle à 100 Hz avec 0 délais manqués ; messages radio encadrés avec numéros de séquence et reconnexion après redémarrage ; un superviseur capable de distinguer un émetteur silencieux d’un récepteur incapable d’agir ; 6-7 ms du capteur à l’action confirmée.
Ce que je peux réaliser pour vous : pilotes de capteurs avec filtrage (GPIO, UART, I2C, SPI) ; conception de tâches FreeRTOS avec priorités, assignation à un cœur, files d’attente et transfert ISR ; liens ESP-NOW entre cartes ; watchdogs, battements de cœur et rapports de panne ; et constructions CMake/Kconfig avec un firmware par rôle de carte.
Ce que vous obtenez : le code source dans un dépôt Git, les étapes de build, un README expliquant les choix de conception, et les logs de la carte.
Dites-moi quels sont vos capteurs et votre radio, et je vous dirai simplement ce que j’ai déjà fait et ce qui sera nouveau.

Plateforme:
ESP32
Expertise:
Développement de micrologiciel
•
RTOS
•
Microcontrôleurs
Traduction automatique
Arduino ou ESP-IDF ?
ESP-IDF par défaut. Il donne un contrôle total de FreeRTOS, et c’est ce que j’ai utilisé pour mes livraisons. Si vous avez besoin d’Arduino, demandez d’abord.
Pouvez-vous concevoir le PCB ?
Non. Je rédige le firmware pour des cartes de développement et du matériel existant ; le PCB est le travail d’un ingénieur en électronique.
