Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Ingénieur en systèmes électroniques et embarqués
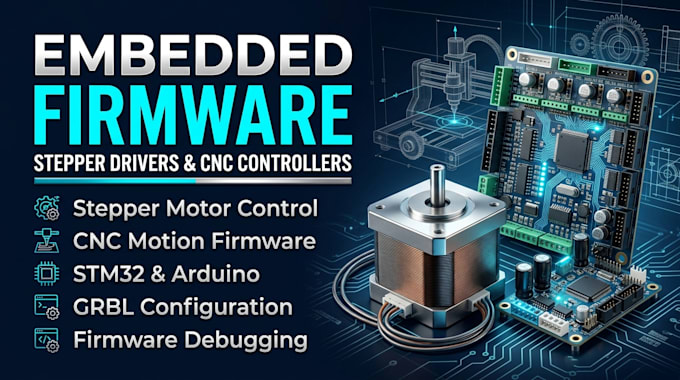
Je développe du firmware embarqué pour les drivers de moteurs pas à pas, les machines CNC et les systèmes de contrôle de mouvement, en me concentrant sur un mouvement précis, une opération fiable et des performances fluides de la machine.
Ce que je propose :
Ce que vous allez recevoir :
Je privilégie un code propre, un mouvement précis et une compatibilité avec votre contrôleur et votre driver moteurs choisis. Chaque projet est géré selon les spécifications matérielles et les exigences opérationnelles.
Envoyez-moi un message avec votre modèle de contrôleur, votre driver moteur, les détails matériels et les spécifications du projet. Discutons de votre système CNC ou de commande pas à pas et démarbons la collaboration.

Traduction automatique
De quelles informations avez-vous besoin pour commencer ?
Veuillez fournir votre modèle de contrôleur, votre driver pas à pas, les spécifications matérielles et les fonctionnalités requises.
Pouvez-vous développer le firmware pour STM32 et Arduino ?
Oui, je travaille avec Arduino, STM32 et d’autres plateformes embarquées compatibles.
Prise en charge des systèmes CNC basés sur GRBL ?
Oui, je peux configurer, modifier et déboguer le firmware basé sur GRBL.
Pouvez-vous programmer plusieurs moteurs pas à pas ?
Oui, en fonction de votre matériel de contrôleur et de vos exigences de contrôle de mouvement.
Prises en charge des drivers moteurs personnalisés ?
Oui, partagez la fiche technique du driver et les spécifications d’interface pour examen.