Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Traduction automatique
Rencontrez-vous des bugs, des erreurs ou des problèmes d'intégration dans votre projet robotique ROS2 ?
Je peux vous aider à enquêter, déboguer, réparer et améliorer les logiciels robotiques basés sur ROS2 en utilisant Python et C++.
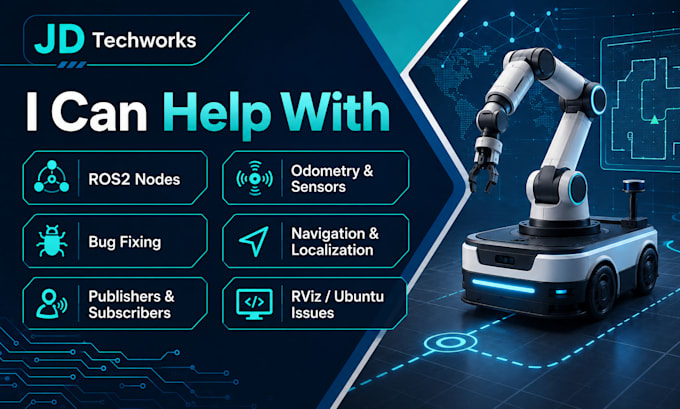
Je peux assister avec :
Débogage et développement de nœuds ROS2
Éditeurs, abonnés, topics, services et fichiers de lancement
Code ROS2 en Python et C++
Intégration d'odométrie et de capteurs
Problèmes de localisation et de navigation du robot
Grilles d'occupation et débogage du contrôle de mouvement
Intégration de caméra/vision par ordinateur
Problèmes de package ROS2, dépendances, build et environnement Ubuntu
Dépannage RViz, tests de code, commentaires et documentation
J'ai une expérience pratique en robotique mobile, communication ROS2, localisation, odométrie, navigation autonome, vision par ordinateur et simulation.
Veuillez me contacter avant de commander pour les systèmes multi-nœuds, l'intégration matérielle ou les grands codes. Envoyez votre version ROS2, version Ubuntu, code/package, messages d'erreur, comportement attendu, logs ou captures d'écran pertinents.
Freelance Robotics ROS2 Developer
Langues
Traduction automatique
Traduction automatique
De quelles informations avez-vous besoin avant de commencer ?
Veuillez fournir votre distribution ROS2, système d'exploitation, code source ou package pertinent, messages d'erreur, comportement attendu, comportement actuel, ainsi que tout log, capture d'écran, fichier de lancement, fichier de configuration ou rosbag utile.
Pouvez-vous travailler avec du code ROS2 en Python et C++ ?
Oui. Je peux travailler avec des projets ROS2 en Python et C++. Veuillez envoyer les fichiers pertinents et les exigences du projet pour que je puisse examiner la portée avant de commencer.
Pouvez-vous réparer un projet robotique ROS2 complet ?
Pour des problèmes petits ou moyens, vous pouvez choisir l'un des packages disponibles. Les grands projets impliquant plusieurs nœuds, systèmes de navigation, capteurs, simulation ou intégration extensive doivent être discutés avant la commande afin que je puisse fournir une offre personnalisée adaptée.
Pouvez-vous aider à la localisation et à la navigation du robot ?
Oui. J'ai une expérience pratique en localisation de robots mobiles, odométrie, grilles d'occupation, concepts de navigation autonome, planification de mouvement et systèmes robotiques basés sur ROS2.
Pouvez-vous déboguer des problèmes d'installation ou d'environnement ROS2 ?
Oui. Je peux enquêter sur les problèmes liés aux packages ROS2, dépendances, espace de travail, build, lancement et environnement Linux/Ubuntu dans le cadre du périmètre convenu du projet.
Dois-je vous contacter avant de passer une commande ?
Oui, surtout pour des projets Standard ou Premium. Veuillez d'abord envoyer une brève description du problème pour que je puisse confirmer la portée, les fichiers requis, le package et le délai de livraison attendu.