Parcourir les catégories
Français
$
USD
Connectez votre assistant IA à Fiverr
Développeur de firmware embarqué pour des solutions fiables
Votre firmware est arrivé à un point où ajouter une boucle de plus n’est plus suffisant. Les tâches se disputent le temps processeur, les ressources partagées entrent en conflit, le timing devient imprévisible et le débogage se complique
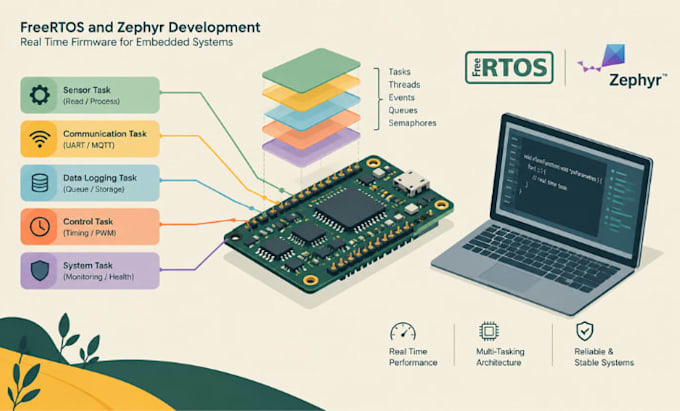
Je développe des firmwares FreeRTOS et Zephyr RTOS pour STM32, ESP32, ARM Cortex-M et d’autres microcontrôleurs pris en charge, en transformant des comportements embarqués complexes en applications temps réel structurées et maintenables
Ce que je peux construire ou améliorer
Architecture des tâches et des fils avec priorités, files d’attente, sémaphores, mutex, groupes d’événements, minuteries et communication sûre en interrupt. Pilotes périphériques et intégration pour GPIO, UART, SPI, I2C, ADC, PWM, CAN et capteurs. Analyse de planification, investigation des conditions de concurrence, vérifications de pile et de mémoire, diagnostic de blocages et optimisation du timing
Vous travaillez avec un projet existant ? Je peux dépanner les bugs de concurrence, refactoriser le code bloquant, améliorer la réactivité, intégrer une nouvelle fonctionnalité ou évaluer une migration adaptée depuis le firmware bare metal.
Pour les projets Zephyr, le support peut inclure Kconfig, overlays devicetree, configuration west build et intégration des drivers. Pour FreeRTOS, je peux travailler sur la synchronisation des tâches, les minuteries logicielles, la communication interrupt vers tâche et les ressources
Traduction automatique
Pouvez-vous développer à la fois des firmware FreeRTOS et Zephyr RTOS ?
Oui. Je peux développer et dépanner des applications embarquées utilisant FreeRTOS ou Zephyr, en fonction de votre MCU, de la base de code existante, du support matériel et des exigences du projet.
Pouvez-vous corriger les bugs de planification et de synchronisation de tâches FreeRTOS ?
Oui. Je peux étudier les priorités des tâches, la gestion des files, l’utilisation des sémaphores et mutex, les conditions de course, les blocages, les problèmes de timing et la communication interrupt vers tâche.
Supportez-vous les microcontrôleurs STM32 et ESP32 ?
Oui, sous réserve du modèle de puce spécifique, du SDK et des exigences matérielles. Partagez votre modèle de MCU, votre environnement de développement et votre firmware actuel pour que je puisse confirmer la compatibilité avant de commander.
Pouvez-vous intégrer des pilotes UART, SPI, I2C, CAN et capteurs ?
Oui. Je peux intégrer les périphériques supportés et les pilotes de capteurs dans une application RTOS, y compris la gestion de la communication, la synchronisation, la gestion des erreurs et la coordination des tâches.
Pouvez-vous configurer Zephyr Kconfig et devicetree ?
Oui. Je peux aider avec les options Kconfig, overlays devicetree, la configuration des cartes supportées, les problèmes de build west et l’intégration de pilotes compatibles pour les projets Zephyr.
Pouvez-vous migrer un firmware bare metal vers un RTOS ?
Oui. Je peux évaluer une application bare metal existante et planifier ou mettre en œuvre une migration adaptée vers FreeRTOS ou Zephyr. La portée dépend de l’architecture actuelle, des contraintes de timing et des dépendances périphériques.
Testerez-vous et déboguerez-vous le firmware ?
Je peux examiner la sortie de build, les logs, le code source et les résultats de tests disponibles. Les tests matériels nécessitent un accès approprié à la carte cible ou un environnement de test reproductible. La validation physique n’est pas garantie sauf si explicitement incluse.
Que dois-je fournir avant de commander ?
Veuillez partager le MCU ou la carte de développement, la version du RTOS choisie, le code source si disponible, la fonctionnalité requise, les outils de build, les logs d’erreur et les critères d’acceptation. Mentionnez également toute contrainte de timing, de mémoire ou d’alimentation.
