Parcourir les catégories
Français
$
USD
Connectez votre assistant IA à Fiverr
Développeur de produits électroniques
Votre contrôleur de vol présente-t-il des dérives, des coupures d’alimentation lors des poussées de couple, ou un bruit du gyroscope que vous ne parvenez pas à ajuster ? La plupart des problèmes de vol proviennent de l’installation de l’IMU, du bruit d’alimentation et de la disposition, et non des réglages du PID.
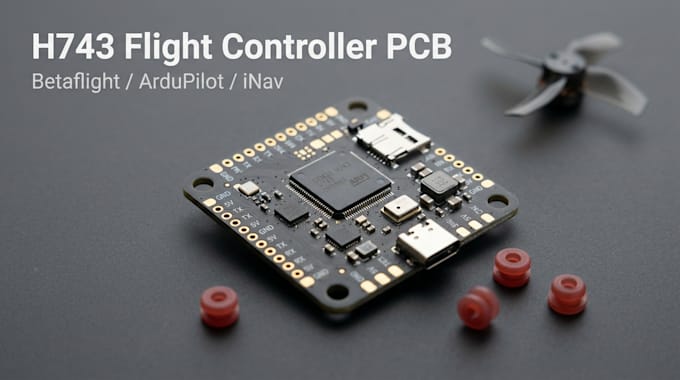
Je conçois des PCB de contrôleur de vol STM32H743 pour les projets FPV, longue portée, recherche et UAV, en visant les définitions matérielles Betaflight, ArduPilot et iNav.
Inclus :
- Noyau STM32H743 : quartz, alimentation, démarrage, USB-C et journalisation SD ou flash
- Conception gyro/IMU (ICM-42688, classe BMI270) avec alimentation à faible bruit et disposition à montage souple
- Capteur barométrique, OSD, détection de courant et de tension
- Régulateurs 5 V et 9 V dimensionnés pour vos cellules de batterie
- UART, sorties moteur DShot, I2C et CAN optionnel
- Montage standard 30,5 x 30,5 mm ou montage personnalisé
- Schématique et disposition sous KiCad ou Altium
- Gerber, BOM, pick-and-place, schéma PDF, modèle 3D STEP
Les fichiers cibles du firmware, l’optimisation, la certification et l’usage armé ou militaire ne sont pas inclus. Les performances de vol ne sont pas garanties.
Envoyez votre taille de cadre, le nombre de cellules de batterie, les capteurs et le firmware et je confirmerai la faisabilité avant votre commande.
Traduction automatique
Sur quel firmware concevez-vous ?
Betaflight, ArduPilot et iNav hardware, avec PX4 indiqué après révision. Je conçois en fonction des périphériques et des conventions de broches prises en charge par chaque firmware.
Pourquoi le STM32H743 ?
C’est un processeur haute performance largement pris en charge par les firmwares de vol, avec de nombreuses UART, des minuteries pour les sorties moteurs et suffisamment de mémoire pour l’enregistrement et des fonctionnalités avancées.
Quels capteurs supportez-vous ?
IMU tels que la classe ICM-42688 et BMI270, capteurs barométriques, magnétomètres, puces OSD et détection de courant et de tension. Indiquez-moi les pièces que vous préférez.
Comment réduisez-vous le bruit des IMU ?
Une alimentation à faible bruit pour le capteur, un placement proche du centre de la carte, un routage propre et une disposition adaptée au montage souple. Les vibrations dépendent également de votre cadre, de vos hélices et de vos moteurs.
Quels logiciels et fichiers utilisez-vous et livrez-vous ?
KiCad ou Altium, EasyEDA sur demande. Vous recevrez les fichiers Gerber, les fichiers de perçage, la liste de pièces (BOM), le fichier de placement, le schéma PDF, un modèle STEP 3D et une fiche de mapping du firmware.
Cela volera-t-il bien, et le réglage est-il inclus ?
Je ne peux pas garantir les performances de vol. Le réglage et les tests de vol ne sont pas inclus. Je conçois le matériel pour offrir de bonnes performances.
Acceptez-vous des travaux sur des drones weaponisés ou militaires ?
Non. Je conçois uniquement du matériel Drone hobby, recherche, enquêtes et commercial.
