Parcourir les catégories
Français
$
USD
Connectez votre assistant IA à Fiverr
Ingénieur en conception PCB pour drones et robotique
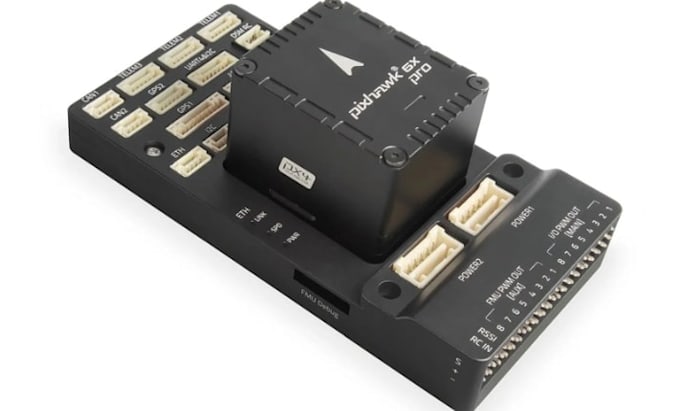
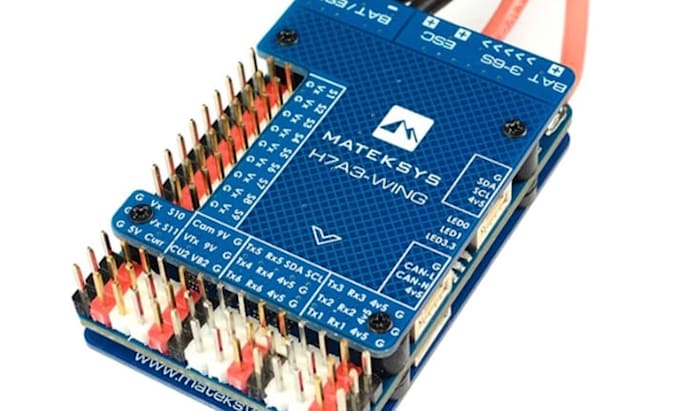
Je conçois des cartes PCB de contrôleur de vol pour drone et du matériel de type Pixhawk pour multirotors, aéronefs à voilure fixe et UAV autonomes. Chaque conception commence par votre carte des entrées/sorties, le processeur, les capteurs, le budget énergie et les contraintes de montage.
Les options matérielles incluent STM32 F4/F7/H7, IMU SPI, baromètre, magnétomètre, GNSS, vitesse anémométrique, OSD, mémoire flash pour blackbox, sorties PWM/DShot, UART, CAN, USB, SPI et I2C. J’aborde des détails souvent oubliés dans les configurations génériques : alimentation IMU propre dédiée, bus capteurs séparés, placement conscient du bruit, montage anti-vibration, rails filtrés, surveillance tension/courant, accès debug SWD et points de test étiquetés.
Les livrables comprennent les schémas, la disposition du PCB, la sélection des composants, la nomenclature et les fichiers de fabrication tels que les Gerbers et les données de forage. Des vérifications d’ajustement en 3D et une planification ciblant le firmware peuvent être définies séparément.
Conçu autour des exigences matérielles PX4, ArduPilot, Betaflight ou INAV. Le portage du firmware, l’approbation de la cible, la fabrication et les essais de vol ne sont pas inclus à moins d’un accord préalable.
Envoyez votre cellule d’air, le firmware, les dimensions de la carte et les interfaces requises avant de passer commande.
Traduction automatique
. Pouvez-vous concevoir une PCB de contrôleur de vol personnalisée pour PX4 et ArduPilot ?
Oui. Je peux développer du matériel autopilote basé sur STM32 autour de l’architecture PX4 ou ArduPilot choisie, incluant les interfaces capteurs, les sorties PWM, la gestion d’alimentation et les périphériques de communication.
Concevez-vous des cartes de contrôleur de vol Betaflight et INAV ?
Oui. Je peux concevoir des PCB de contrôleurs de vol FPV avec des ressources MCU compatibles, gyro SPI, interfaces récepteur, connexions ESC, stockage blackbox, options OSD et régulation d’alimentation adaptée.
Quels microcontrôleurs STM32 pouvez-vous utiliser pour un contrôleur de vol ?
Je peux travailler avec les familles STM32 F4, F7 et H7. Le choix dépend des exigences de traitement, des sorties moteur, des minuteries disponibles, des ressources DMA, des interfaces de communication et de la compatibilité du firmware.
Pouvez-vous intégrer des capteurs IMU, GPS, baromètre et magnétomètre ?
Oui. Je peux intégrer gyroscopes, accéléromètres, récepteurs GNSS, baromètres, magnétomètres et interfaces de vitesse d’air en prêtant attention à l’alimentation des capteurs, aux bus de communication, au placement et à l’intégrité du signal.
Fournirez-vous les fichiers Gerber et un paquet de fabrication PCB complet ?
Oui. Selon votre offre, les livrables incluent les schémas, les fichiers sources PCB, les Gerbers, les fichiers de forage, la nomenclature et la documentation d’assemblage pertinente.
Pouvez-vous concevoir un contrôleur de vol compatible Pixhawk ?
Oui. Je peux développer un matériel autopilote personnalisé suivant les standards de référence Pixhawk pertinents, incluant les définitions de connecteurs, l’architecture d’alimentation, la cartographie des E/S et les interfaces périphériques.
. Pouvez-vous réduire le bruit IMU et les problèmes liés aux vibrations dans la PCB ?
Je préconise une alimentation dédiée pour les capteurs, un découplage approprié, un routage SPI, une conception du plan de masse, le placement des composants et le montage mécanique pour réduire les bruits et les problèmes liés aux vibrations.
Fournissez-vous le firmware du contrôleur de vol et les essais en vol ?
La prestation principale est la conception matérielle PCB personnalisée. Le développement du firmware, l’intégration du bootloader, la création de la cible firmware, les tests de prototype et la validation en vol peuvent être discutés comme exigences de projet séparées.