Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Firmware edge AI TinyML pour capteurs intelligents ESP32 et produits embarqués
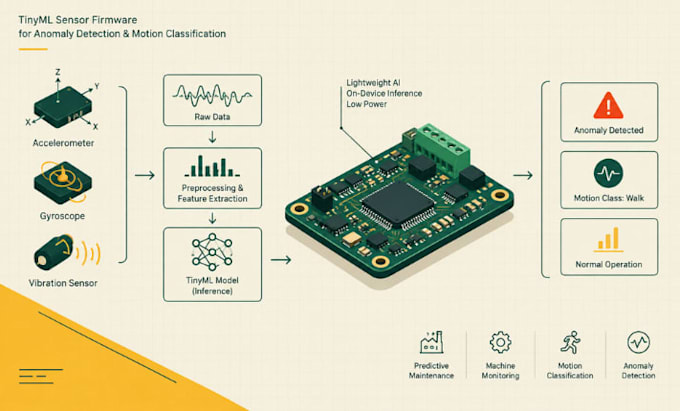
Je conçois des solutions d'apprentissage automatique embarqué pour la détection d'anomalies de capteurs, la classification de mouvement, la surveillance de vibrations et des prototypes de maintenance prédictive.
Mes services incluent l'acquisition de données de capteurs, le prétraitement, le filtrage, le découpage en fenêtres, l'extraction de caractéristiques, l'intégration de modèles et l'inférence sur l'appareil. Je peux aider à déployer des modèles ML légers sur des microcontrôleurs supportés comme ESP32 et STM32, en utilisant des outils et frameworks appropriés tels qu'Edge Impulse ou TensorFlow Lite pour Microcontrôleurs.
Les applications comprennent la détection de vibrations anormales, la surveillance de l'état des moteurs, la classification d'accéléromètres et gyroscopes, la reconnaissance de gestes, la surveillance d'équipements et les capteurs IoT intelligents.
L'accent est mis sur l'IA pratique en edge : exécuter l'inférence localement en tenant compte des contraintes de mémoire, de temps de traitement et d'énergie. Selon votre projet, les livrables peuvent inclure le code source du firmware documenté, l'intégration du modèle, les instructions de compilation, les résultats de tests et les benchmarks de ressources.
Vous avez déjà un modèle entraîné ? Je peux aider à l'intégrer dans votre firmware. Vous travaillez avec des données de capteurs ? Je peux évaluer ces données et recommander une approche de prétraitement et de déploiement adaptée.


Traduction automatique
Pouvez-vous développer un firmware TinyML pour ESP32 ou STM32 ?
Oui. Je peux intégrer des modèles TinyML adaptés avec des cibles supportées comme ESP32 ou STM32, y compris l'acquisition de capteurs, la logique d'inférence et la configuration de build. La compatibilité dépend du microcontrôleur, du framework et des exigences du modèle.
Pouvez-vous mettre en œuvre la détection d'anomalies de capteurs ?
Oui. Je peux aider à implémenter la détection d'anomalies pour les vibrations, mouvements et autres données de capteurs en série temporelle. La méthode dépend du jeu de données disponible, des conditions anormales attendues et du matériel cible.
Pouvez-vous construire une classification de mouvement pour accéléromètres et gyroscopes ?
Oui. Je peux développer un firmware pour la reconnaissance de gestes, la classification de mouvements et la détection d'activité basée sur IMU, y compris le prétraitement du signal et l'intégration d'un modèle de classification adapté.
Supportez-vous la maintenance prédictive et la surveillance de vibrations ?
Oui. Je peux concevoir des prototypes basés sur capteurs pour la détection de vibrations anormales, la surveillance de l'état des machines et des expériences de maintenance prédictive. Une détection fiable des défauts nécessite des données opérationnelles représentatives et une validation.
Pouvez-vous entraîner un modèle d'apprentissage automatique personnalisé ?
Potentiellement, en fonction de la portée du projet et des données. Veuillez fournir des exemples de lectures de capteurs, des étiquettes si disponibles, le résultat attendu et le dispositif cible afin que je puisse évaluer si une formation personnalisée est appropriée.
Pouvez-vous déployer un modèle existant avec Edge Impulse ou TensorFlow Lite Micro ?
Oui, à condition que le modèle, les opérateurs, la chaîne d'outils et le matériel cible soient compatibles. Je peux aider à intégrer la bibliothèque d'inférence et la connecter au pipeline de traitement des capteurs.
Le modèle fonctionnera-t-il hors ligne sur le microcontrôleur ?
L'inférence locale est possible lorsque le modèle et les opérations nécessaires tiennent dans les ressources disponibles du dispositif. La connectivité cloud n'est pas intrinsèquement requise pour l'inférence sur l'appareil.
Fournissez-vous le code source et les résultats de performance du modèle ?
Les livrables dépendent du package. Ils peuvent inclure le code source du firmware, les instructions de build, les notes d'intégration et les mesures de latence d'inférence ou d'utilisation mémoire lorsque le dispositif et l'environnement de test sont disponibles.