Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Conception PCB pour UAV, contrôleur de vol STM32 et systèmes embarqués
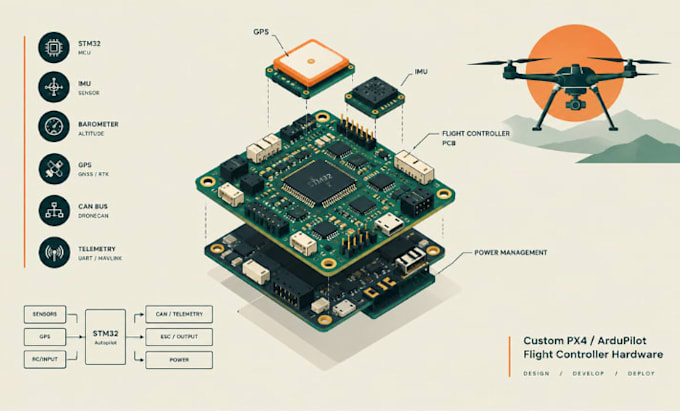
Je conçois des PCBs d'autopilote personnalisés pour PX4 et ArduPilot destinés aux UAV, aéronefs VTOL, drones de cartographie, véhicules autonomes et systèmes de vol industriels.
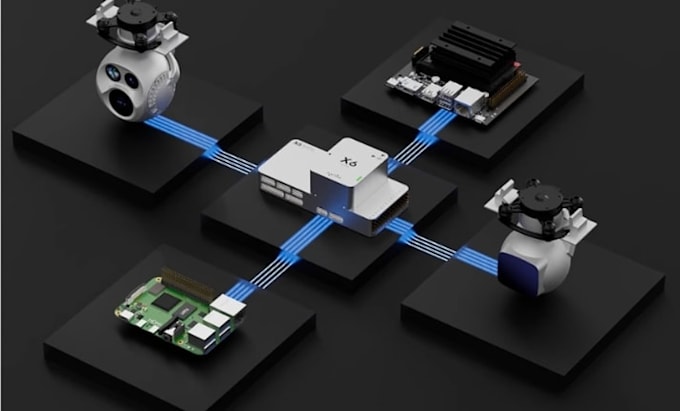
Le matériel peut inclure des microcontrôleurs STM32F4, F7 ou H7, une architecture compatible Pixhawk, IMU, baromètre, magnétomètre, GPS GNSS, RTK GPS, CAN DroneCAN, UARTs de télémétrie, interfaces RC, sorties PWM, connectivité USB et ordinateur compagnon.
Je me concentre sur un matériel de contrôle de vol fiable avec une alimentation à capteur à faible bruit, isolation des capteurs, surveillance de la tension et du courant de la batterie, protection contre les surtensions, routage conscient de l'EMI et placement pratique des connecteurs. Les designs avancés peuvent supporter des IMU redondants, des baromètres doubles, plusieurs bus CAN, ports GPS et interfaces de télémétrie.
Les livrables incluent l'architecture, la capture schématique, la sélection des composants, la disposition du PCB, la liste de matériaux, les fichiers Gerber, les fichiers de perçage, le Pick and Place, le modèle 3D du PCB, les vérifications DFM et les fichiers sources.
Je peux concevoir du matériel pour les systèmes PX4, ArduPilot, Pixhawk, VTOL, ailes fixes, multirotors, applications de cartographie et UAV industriels. Que vous disposiez d'une conception de référence existante, d'un schéma ou simplement d'un concept matériel, je peux développer l'électronique selon vos exigences.
Traduction automatique
Pouvez-vous concevoir un PCB de contrôleur de vol PX4 ?
Oui. Je peux concevoir du matériel de contrôleur de vol PX4 personnalisé utilisant des processeurs STM32F4, F7 ou H7 avec IMU, baromètre, GPS, CAN, télémétrie, interfaces RC et PWM.
Pouvez-vous concevoir un PCB d'autopilote ArduPilot ?
Oui. Je peux développer du matériel compatible ArduPilot avec STM32, IMU, GPS ou RTK GPS, CAN DroneCAN, télémétrie, surveillance de l'alimentation et interfaces périphériques appropriées.
Pouvez-vous réaliser un PCB compatible Pixhawk ?
Oui. Je peux concevoir du matériel basé sur une architecture et des interfaces compatibles Pixhawk. Les exigences de compatibilité doivent être définies à partir de la norme Pixhawk cible, de la configuration du firmware de la carte et des périphériques requis.
Pouvez-vous intégrer IMU, baromètre et GPS ?
Oui. Je peux intégrer des interfaces IMU, accéléromètre, gyroscope, magnétomètre, baromètre et GPS/GNSS avec les bus, domaines d'alimentation et considérations de disposition appropriés.
Pouvez-vous ajouter DroneCAN ou bus CAN ?
Oui. Je peux inclure des interfaces CAN ou DroneCAN pour GPS, ESC, capteurs et autres périphériques UAV, y compris le transceiver et le circuit de protection appropriés.
Pouvez-vous concevoir des interfaces GPS RTK et télémétrie ?
Oui. Le matériel peut inclure GPS/GNSS dédié, RTK, télémétrie UART et autres interfaces de communication selon l'architecture du véhicule et les modules sélectionnés.
Pouvez-vous concevoir des systèmes d'alimentation redondants pour IMU et capteurs ?
Oui. Le matériel avancé d'autopilote peut inclure plusieurs IMU, des baromètres redondants, des bus de capteurs séparés et des domaines d'alimentation indépendants ou isolés selon les besoins de l'application.
Fournissez-vous des fichiers pour la fabrication ?
Oui. Selon le package, les livrables peuvent inclure schéma, source du PCB, BOM, Gerber, perçage, Pick and Place, données 3D du PCB et documentation de fabrication orientée DFM.
Pouvez-vous concevoir des cartes pour UAV VTOL ou à ailes fixes ?
Oui. Je peux développer du matériel de contrôle de vol pour multirotors, aéronefs à ailes fixes, plateformes VTOL, systèmes de cartographie, véhicules autonomes et applications UAV industrielles.