Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Conception PCB pour UAV, contrôleur de vol STM32 et systèmes embarqués
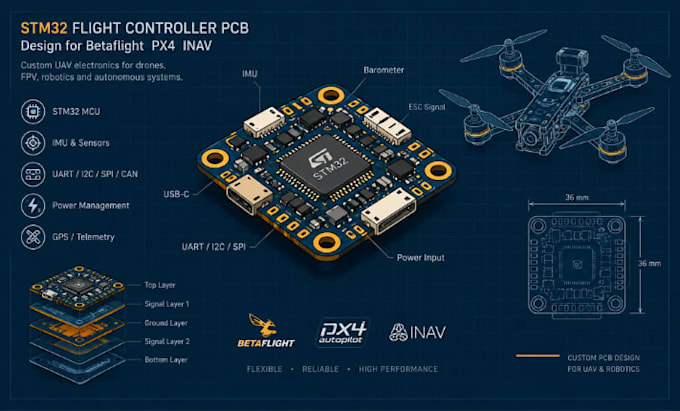
Je conçois l’électronique UAV basée sur STM32, y compris les contrôleurs de vol Betaflight, les cartes autopilote PX4, le matériel de drone compatible INAV, les PCBs pour drone de course FPV, et les systèmes de contrôle multirotor sur mesure.
Mon service se concentre sur le développement de matériel embarqué fiable pour les drones et les applications robotiques, incluant l’intégration du MCU STM32, le placement des capteurs IMU, les interfaces gyroscope et accéléromètre, le support OSD, la journalisation Blackbox, la connectivité GPS, la communication télémétrique, et la conception compacte de contrôleurs de vol.
Je peux concevoir des solutions complètes de PCB avec capture schématique, disposition multicouche, gestion de l’alimentation, routage des signaux, interfaces de communication, et documentation prête à la fabrication. Les designs peuvent inclure UART, SPI, I2C, CAN bus, USB, communication ESC, interfaces de récepteur, et headers d’expansion pour applications UAV sur mesure.
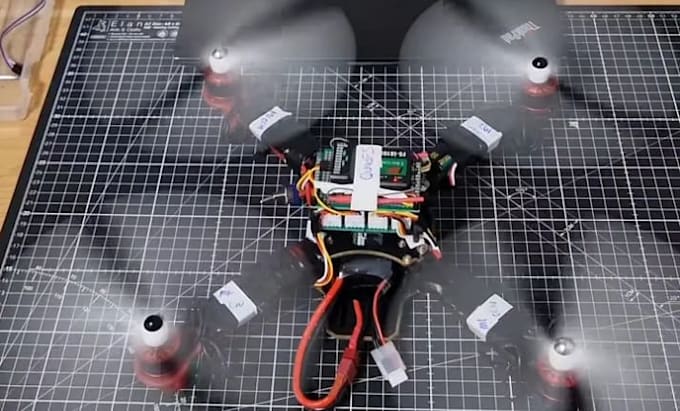
Que vous développiez un drone FPV, un UAV autonome, un aéronef VTOL, une plateforme robotique, ou un ordinateur de vol personnalisé, je me concentre sur la performance, la fiabilité, la réduction du bruit, la gestion thermique, et les exigences du vol réel.
Traduction automatique
Pouvez-vous concevoir une carte PCB de contrôleur de vol STM32 sur mesure ?
Oui. Je conçois des cartes contrôleur de vol basées sur STM32 pour drones FPV, plateformes UAV, systèmes robotiques, et applications d’aéronefs autonomes.
Pouvez-vous concevoir des contrôleurs de vol compatibles Betaflight ?
Oui. Je peux développer des dispositions matérielles adaptées aux systèmes basés sur Betaflight, y compris la sélection du MCU, l’intégration IMU, le support OSD, et les interfaces périphériques.
Concevez-vous des cartes autopilote PX4 et INAV ?
Je peux intégrer des capteurs IMU, gyroscopes, accéléromètres, baromètres, magnétomètres, GPS. Oui. Je peux concevoir du matériel de contrôleur UAV basé sur PX4 et INAV, y compris capteurs, interfaces de communication, et connexions d’expansion.
Pouvez-vous concevoir des systèmes d’alimentation PCB pour drones ?
Oui. Je peux concevoir la protection d’entrée de batterie, la régulation de tension, le filtrage, la distribution d’énergie, et des systèmes d’alimentation à faible bruit pour l’électronique UAV.
Prenez-vous en compte les EMI et le bruit des capteurs ?
Oui. Les contrôleurs de vol nécessitent des pratiques de disposition PCB soignées pour réduire le bruit, assurer l’intégrité du signal, la stabilité des capteurs, et une opération fiable.