Vous développez un robot mobile autonome (AMR) et avez besoin d’un jumeau numérique précis ou d’une pile de navigation autonome entièrement réglée ?
Je suis un développeur ROS 2 spécialisé dans la conversion CAD en URDF, les simulations Gazebo précises en physique, et le réglage de la navigation autonome Nav2 pour robots mobiles, y compris les systèmes à entraînement différentiel, omnidirectionnels et à mécanisme 4 roues.
Ce que je peux faire pour vous :
- CAD vers URDF/Xacro : Convertir vos modèles 3D (SolidWorks, STEP, STL) en fichiers URDF/Xacro propres, optimisés pour la collision, avec des origines, limites et matrices d’inertie correctes.
- Modélisation des roues mecanum et holonomiques : Extraction multi-mesh appropriée, alignement des coordonnées, et modélisation de la friction passive des rouleaux.
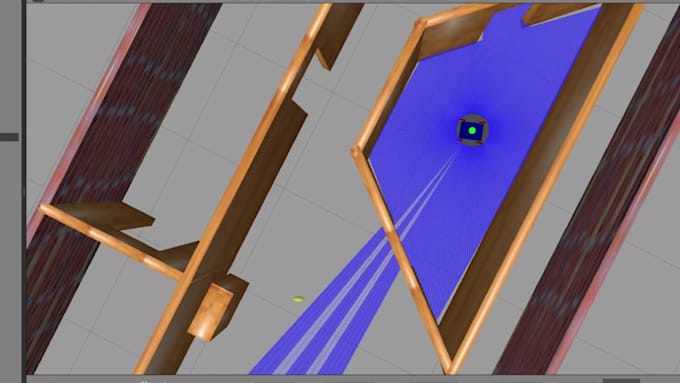
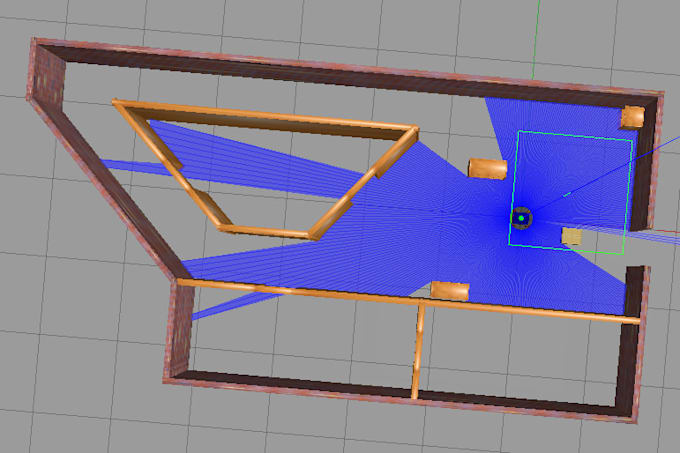
- Simulation physique Gazebo : Construire des mondes personnalisés, intégrer des plugins de capteurs (LiDAR 2D/3D, IMU, caméras de profondeur), et configurer les interfaces de vitesse ros2_control.
- Fusion de capteurs et estimation d’état : Implémenter le filtre de Kalman étendu (robot_localization / ekf.yaml) pour éliminer la dérive de l’odométrie et le glissement des roues.
- SLAM et cartographie : Configurer SLAM Toolbox ou Cartographer pour générer des cartes de grille d’occupation 2D.
- Stack de navigation Nav2 : Déployer et régler les planificateurs de trajectoire et contrôleurs (MPPI, DWB, Regulated Pure Pursuit) avec des configurations personnalisées.