Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Conception de PCB et CAD
Je me spécialise dans la navigation ROS2 pour les robots holonomes et à roues mecanum, une niche que la plupart des développeurs ROS évitent car le réglage standard pour la conduite différentielle ne s'applique pas directement.
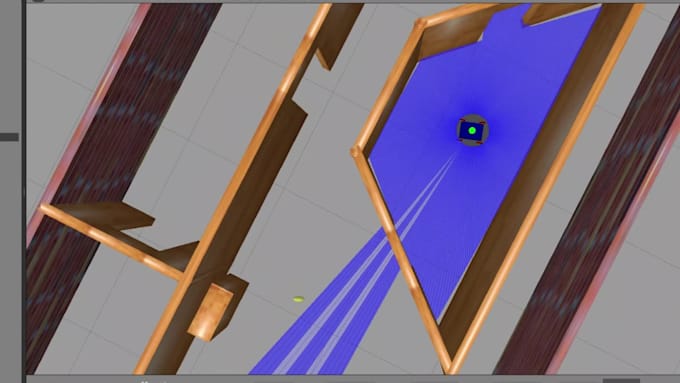
J'ai construit un robot à quatre roues mecanum à partir de zéro : conçu la géométrie des roues et des rouleaux, modélisé en URDF/Xacro, configuré la physique dans Gazebo (y compris un réglage personnalisé de collision et de friction pour des roues non standard), paramétré l'interface matérielle ros2_control et le contrôleur, et fusionné l'odomètre des roues avec les données IMU via robot_localization (EKF) pour maintenir la stabilité de la localisation malgré le glissement des rouleaux. En plus, j'ai configuré le contrôleur MPPI de Nav2 spécifiquement pour le mouvement omnidirectionnel, pas pour la conduite différentielle par défaut que la plupart des tutoriels et configurations standard supposent.
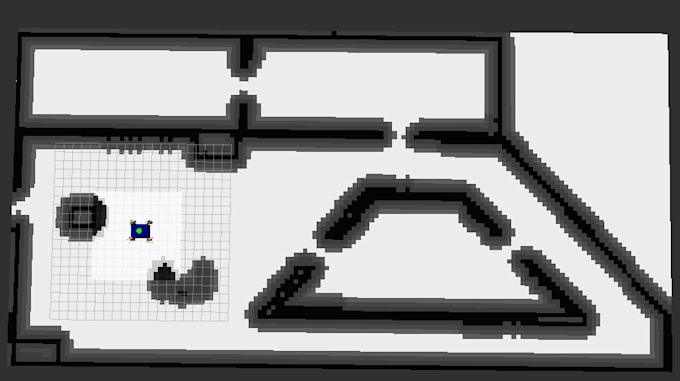
Si vous m'envoyez vos fichiers, je commencerai par examiner votre URDF, vos paramètres Nav2 ou votre YAML de contrôleur et vous fournirai un diagnostic écrit de ce qui ne va pas réellement, pas simplement « c'est cassé », mais la cause racine précise et la solution. Ensuite, je peux ajuster votre contrôleur MPPI ou DWB pour qu'il corresponde à votre cinématique de conduite réelle, corriger votre costmap et vos paramètres d'inflation, et configurer ou réparer votre fusion de capteurs EKF. Tout est testé dans votre environnement de simulation.