Parcourir les catégories
Français
$
USD
Connectez votre assistant IA à Fiverr
Ingénieur en systèmes embarqués et robotique
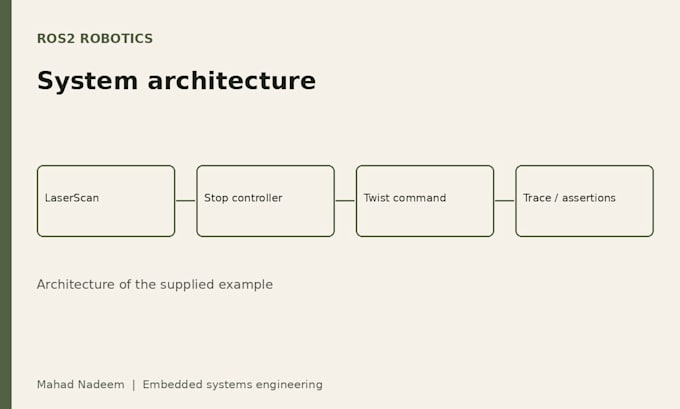
Je peux développer et intégrer des logiciels robotiques sous ROS 2 et Gazebo. Cela peut inclure des nœuds ROS 2, des launch files, des topics, des services, des actions, des modèles de robot et la configuration de simulation. Nav2 ou MoveIt peut être inclus lorsque le flux de travail est clairement défini. Merci d’envoyer votre distribution ROS 2, la version du simulateur, les fichiers du robot et le comportement requis.

Plateforme:
Autres
Expertise:
ROS
•
test
•
Robotique
Traduction automatique
Quelles distributions ROS 2 et quelles versions de Gazebo prenez-vous en charge ?
Nous convient sur la distribution ROS 2, le système d’exploitation et la version de Gazebo avant le travail.
Pouvez-vous travailler avec un package robot existant ?
Oui. Envoyez le dépôt, les étapes de build, le modèle du robot et le comportement à reproduire.
Cela inclut-il la mise en service physique du robot ?
Ces packages couvrent l’étendue logicielle et de simulation. La mise en service du matériel physique et le développement d’IA non liés nécessitent une portée distincte.