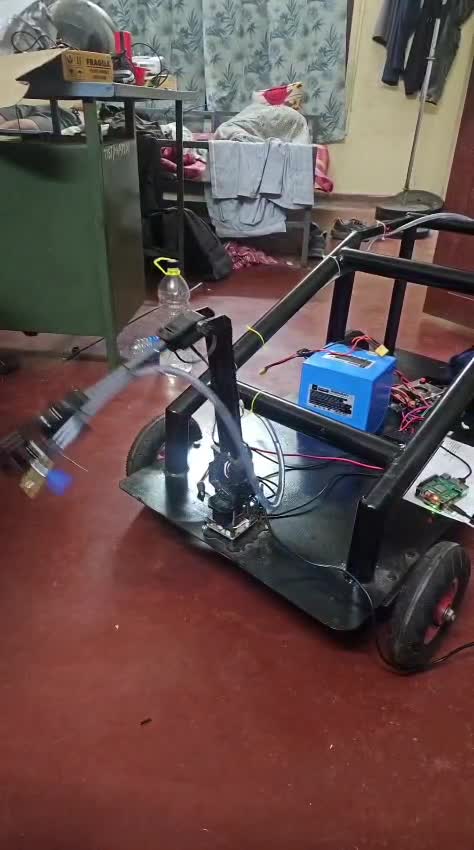
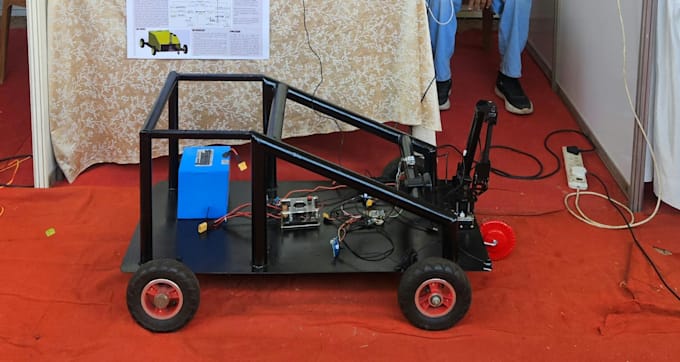
Je vais développer la robotique ros2, l'intégration ardupilot mavlink et le contrôle de bras robotique

Certaines informations ont été traduites automatiquement.

Inde

Je parle Malayalam, Anglais, Hindi, Tamoul

Ingénieur en robotique, embarqué et IA

Découvrez mon portfolio ci-dessous https://github.com/MaheswarPraveen Ingénieur en robotique et intelligence artificielle (B.Tech Robotique & Automatisation). Je crée des dispositifs qui fonctionnent...
À propos de ce service

Je suis l'auteur d'ArduROSPI, un pont open-source entre ROS 2 et ArduPilot, et de RoArm-M2-S PlayMotion, un pilote de bras robotique présenté sur le wiki officiel de Waveshare pour RoArm-M2-S.

Je peux vous aider avec :

  • Les nœuds, topics et fichiers de lancement ROS 2 (Jazzy)
  • ArduPilot ou PX4 avec ROS 2 via MAVLink (pymavlink), ordinateurs compagnons comme Raspberry Pi
  • Contrôle de bras robotique : enregistrement et lecture, trajectoires spline lisses, pilotes série
  • Rovers et robots mobiles : contrôle moteur, capteurs et modes autonomes
  • Détection d'objets YOLO sur des robots (Raspberry Pi, Hailo-8L)

Vous recevrez un code propre, documenté, ainsi qu'une vidéo de son fonctionnement.

Veuillez m'envoyer un message avec votre robot et votre objectif avant de commander afin que je puisse confirmer la portée et le prix.

Plateforme:

Raspberry pi

Capteurs:

Accéléromètre

•

Camera

•

Lidar

•

Emplacement (Location)

Expertise:

Développement de micrologiciel

•

ROS

Balises associées