Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Conception de PCB, systèmes embarqués, ingénierie électronique et développement de firmware
Bonjour,
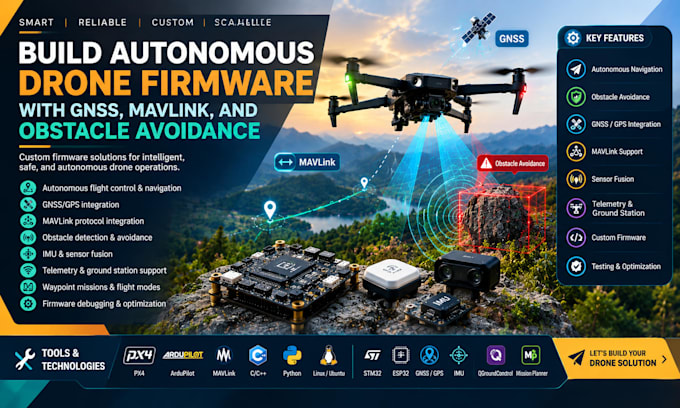
Vous recherchez un firmware robuste pour drone autonome offrant une navigation précise, de la télémétrie et un contrôle de vol intelligent ? Je me spécialise dans la création de firmware embarqué personnalisé pour projets UAV et drone, adapté à votre matériel et à vos besoins.
CE QUE VOUS OBTENEZ :
OUTILS & TECHNOLOGIES :
PX4, ArduPilot, MAVLink, C/C++, Python, Linux/Ubuntu, STM32, ESP32, GNSS/GPS, IMU, QGroundControl, Mission Planner, et simulations HIL.
POURQUOI MOI ?
Je propose des solutions de firmware embarqué structurées, fiables, avec une communication claire, un débogage détaillé et une intégration matérielle.
Vous avez un projet de drone autonome en tête ? Contactez-moi avec vos besoins, spécifications matérielles et documentation du projet, et travaillons ensemble pour le réaliser.
Traduction automatique
De quoi avez-vous besoin pour démarrer mon projet de firmware pour drone ?
Veuillez fournir votre contrôleur de vol/MCU, le matériel du drone, les capteurs, le module GNSS, le firmware ou le code existant, les interfaces de communication et les exigences du projet.
Pouvez-vous développer un firmware personnalisé pour drone autonome ?
Oui. Je peux développer et personnaliser le firmware pour la navigation autonome, le contrôle de vol, la télémétrie, les missions par waypoints, l’intégration de capteurs et d’autres exigences spécifiques au projet.
Travaillez-vous avec PX4 et ArduPilot pour le développement de drones autonomes ?
Oui. Je peux travailler avec PX4 et ArduPilot pour la configuration du firmware, la personnalisation, l’intégration MAVLink, le débogage, la simulation et le développement de vol autonome.
Pouvez-vous intégrer GNSS et MAVLink ?
Oui. Je peux intégrer GNSS/GPS pour une localisation et une navigation précises, ainsi que MAVLink pour la télémétrie, le contrôle de mission, la communication avec la station au sol et l’échange de données avec le contrôleur de vol.