Parcourir les catégories
Français
$
USD
Connectez-vous à votre IA
Ingénieur en robotique et systèmes embarqués, ROS 2, vision par ordinateur, fusion de capteurs
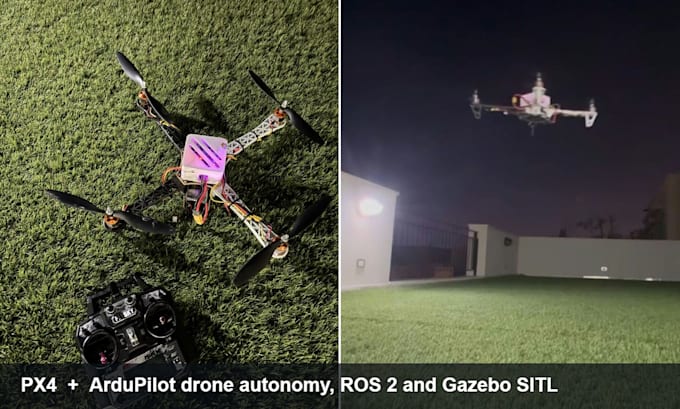
Vous souhaitez que votre drone vole une mission de façon autonome, suive une cible ou exécute votre code embarqué ? Je conçois et débogue l’autonomie PX4 et ArduPilot, et je la teste en simulation avant qu’elle n’atteigne votre airframe.
Ce que je peux faire :
Travaux pertinents :
Veuillez me contacter avant de commander pour préciser votre autopilote, votre airframe et ce que le drone doit faire, afin que je puisse confirmer le bon package.

Plateforme:
Raspberry pi
Expertise:
Développement de micrologiciel
•
ROS
•
Robotique
Traduction automatique
Travaillez-vous sur de vrais drones ou uniquement en simulation ?
Les deux. Je développe et teste d’abord en SITL afin que rien de risqué n’atteigne votre aéronef, puis je vous accompagne lors de vos tests de vol à distance via des journaux de vol, des appels vidéo et des modifications de paramètres.
PX4 ou ArduPilot, lequel utilisez-vous ?
Les deux. Si vous n’avez pas encore choisi, je vous recommanderai selon votre airframe, votre charge utile et votre mission, et j’expliquerai les compromis avant de commencer.
De quoi avez-vous besoin de ma part pour commencer ?
Votre autopilote et la version du firmware, le type d’airframe, l’ordinateur compagnon si vous en avez un, et une brève description de la mission. Les journaux de vol (.ulg ou .bin) et les vidéos aident beaucoup lors du débogage.