Parcourir les catégories
Français
$
USD
Connectez-vous à votre IA
Ingénieur en robotique et systèmes embarqués, ROS 2, vision par ordinateur, fusion de capteurs
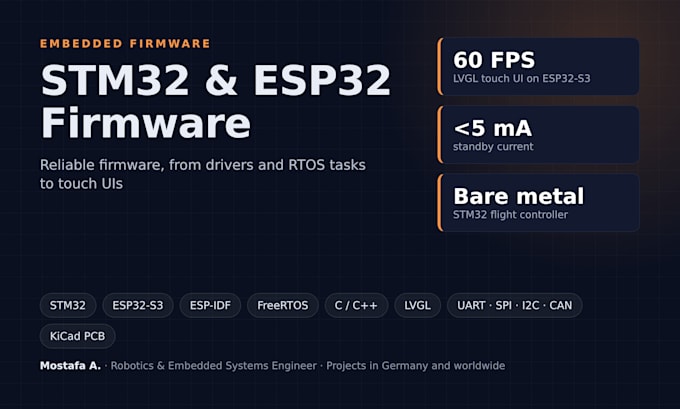
Vous avez besoin d’un firmware qui fonctionne de manière fiable sur votre carte ? J’écris des firmwares embarqués pour STM32 et ESP32, des pilotes simples aux dispositifs complets.
Ce que je peux faire :
- Pilotes pour capteurs, écrans et moteurs (I2C, SPI, UART, CAN)
- Conception de tâches FreeRTOS, synchronisation et gestion de l’alimentation
- ESP32 avec ESP-IDF : Wi‑Fi, MQTT et stockage NVS
- Interfaces tactiles avec LVGL
- Boucles de contrôle bare-metal STM32 (PID, fusion de capteurs)
- Débogage de crash, bugs de synchronisation et problèmes de communication
Résultats récents :
- Produit ESP32-S3 avec écran tactile : LVGL à 60 FPS, réponse tactile < 50 ms, mode veille < 5 mA
- Contrôleur de vol pour quadricoptère STM32 avec fusion IMU et baromètre et une station terrestre en direct
- Plateforme d’équilibrage à billes STM32 avec PID, LQR et filtrage Kalman
- Carte contrôleur ESP32-S3 + STM32 à 4 couches conçue sous KiCad
Vous obtenez un code source propre et commenté, les instructions de compilation et un court rapport de test.
Veuillez me contacter avant de commander avec votre carte, le MCU et ce que le firmware doit faire.
Traduction automatique
Votre matériel est-il nécessaire pour travailler dessus ?
Cela aide mais ce n’est pas toujours nécessaire. Je travaille souvent avec la même carte de développement que vous, ou je teste avec vos journaux et vidéos. Pour les tests finaux sur des cartes personnalisées, expédier une unité ou un court appel pendant que vous le flasherez fonctionne bien.
Quels outils et frameworks utilisez-vous ?
STM32CubeIDE, Keil et PlatformIO pour STM32, ESP-IDF et Arduino pour ESP32, FreeRTOS, LVGL et KiCad pour les cartes. Je peux adapter votre chaîne d’outils existante.
Pouvez-vous aussi concevoir le PCB ?
Oui, pour les cartes MCU. J’ai conçu une carte contrôleur ESP32-S3 et STM32 à 4 couches sous KiCad. Envoyez-moi vos exigences et je vous en proposerai un devis séparé.
