Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Conception PCB Ingénierie Électronique
BIENVENUE !
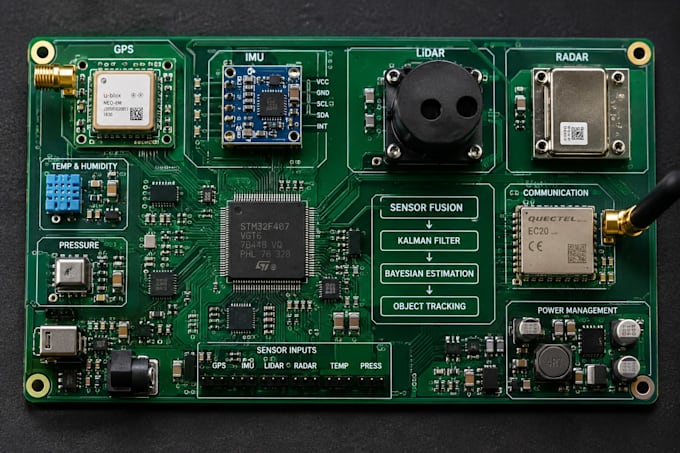
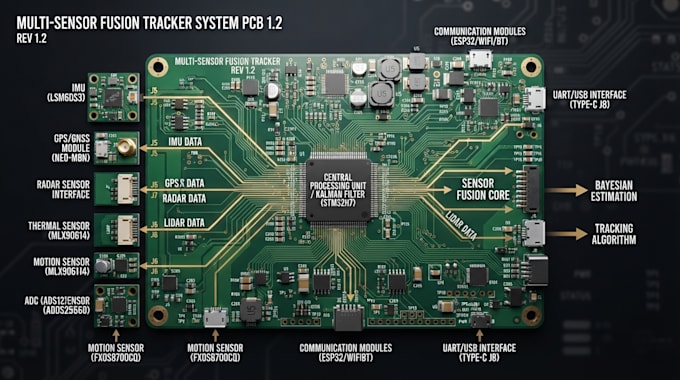
Je peux vous aider à concevoir des solutions de suivi robustes qui combinent les données de plusieurs capteurs pour produire des estimations d’état précises, stables et en temps réel.
Ce que je peux faire :
Veuillez me contacter avant de passer commande afin que nous puissions discuter de vos capteurs, de vos besoins en suivi, des données d’entrée, du langage de programmation préféré et de la portée du projet.


Traduction automatique
Avec quels capteurs pouvez-vous travailler ?
Je peux travailler avec des données de radar, LiDAR, caméras, IMU, GPS/GNSS et autres capteurs.
Quels algorithmes de suivi utilisez-vous ?
Je travaille avec le filtre de Kalman, EKF, UKF et les techniques d’estimation bayésienne en fonction des exigences du projet.
Pouvez-vous développer la solution en Python, MATLAB ou C++ ?
Oui. La mise en œuvre peut être réalisée en Python, MATLAB, C++ ou dans un autre environnement adapté.
Pouvez-vous intégrer plusieurs capteurs dans un seul système de suivi ?
Oui. Je peux concevoir des pipelines de fusion multi-capteurs incluant la synchronisation, les transformations de coordonnées, le filtrage et l’estimation d’état.
Fournirez-vous le code source et la documentation ?
Oui. Le code source et la documentation technique peuvent être fournis selon le package choisi.
Pouvez-vous travailler avec mes données ou mon code de capteurs existants ?
Oui. Je peux analyser et étendre des implémentations existantes ou construire le système de suivi à partir de zéro.
Dois-je vous contacter avant de passer une commande ?
Oui. Veuillez partager vos types de capteurs, le format des données, l’algorithme requis, le langage de programmation et les exigences du projet afin que je puisse recommander le package approprié.