Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
conception de PCB, développement de systèmes embarqués et firmware
BIENVENUE !
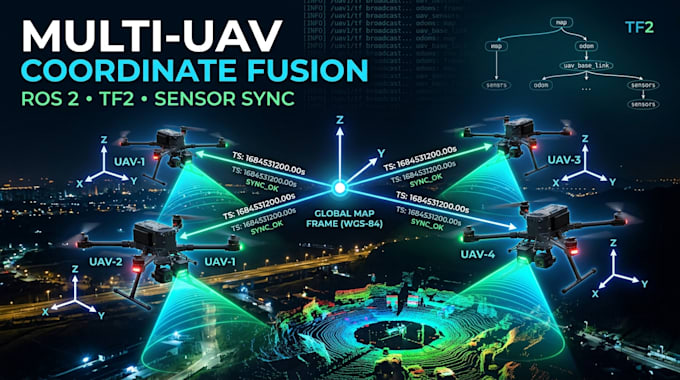
Vous avez besoin d'une synchronisation fiable des capteurs, de transformations TF2 ou de fusion de coordonnées pour votre robot ROS 2 ou votre système multi-UAV ? Je peux vous aider à construire, déboguer et intégrer des solutions ROS 2 robustes pour drones, robots, systèmes autonomes et applications de fusion de capteurs.
Ce que je peux faire :
Pourquoi choisir mon service ?
Vous obtenez un travail propre, modulaire et bien documenté sur ROS 2, axé sur la précision, la fiabilité et une intégration facile. Je peux travailler avec des projets existants ou développer la solution nécessaire à partir de zéro.
Livrables :
Packages/nœuds ROS 2 fonctionnels, configuration TF2, mise en œuvre de la synchronisation/fusion, fichiers de lancement, documentation et guide de test.
Contactez-moi avant de commander pour que je puisse examiner votre configuration ROS 2 et recommander le bon package.


Traduction automatique
Pouvez-vous développer la synchronisation des capteurs ROS 2 ?
Oui. Je peux synchroniser les flux de capteurs LiDAR, caméras, IMU, GPS/GNSS et autres ROS 2.
Pouvez-vous corriger les erreurs TF2 dans ROS 2 ?
Oui. Je peux diagnostiquer les arbres TF2, les transformations manquantes, les incohérences de cadre et les problèmes de timing des transformations.
Travaillez-vous avec des systèmes multi-UAV ?
Oui. Je peux développer des solutions de cadre de coordonnées et de fusion de capteurs pour plusieurs UAV ou drones.
Pouvez-vous synchroniser les données de caméra, LiDAR et IMU ?
Oui. Je peux concevoir des pipelines de synchronisation d'horodatages et de messages pour les données de capteurs ROS 2.
Pouvez-vous travailler avec des systèmes de coordonnées GPS ou GNSS ?
Oui. Je peux aider à intégrer les données GPS/GNSS avec les cadres ROS 2 et les transformations de coordonnées.
Pouvez-vous développer des nœuds de fusion de capteurs ROS 2 ?
Oui. Je peux créer des nœuds modulaires ROS 2 pour la synchronisation, la transformation et la fusion de capteurs.
Pouvez-vous résoudre les problèmes de cadre de coordonnées dans ROS 2 ?
Oui. Je peux dépanner les identifiants de cadre, les relations TF2, les horodatages et l'alignement des coordonnées.
Supportez-vous les drones et robots autonomes ?
Oui. Le service convient aux UAV, UGV, robots et autres plateformes autonomes utilisant ROS 2.
Pouvez-vous intégrer votre solution dans mon projet ROS 2 existant ?
Oui. Je peux travailler avec un espace de travail ROS 2, des packages, topics, nœuds et fichiers de lancement existants.
Pouvez-vous développer le système complet de fusion de capteurs multi-UAV ?
Oui. Les projets premium peuvent combiner des capteurs synchronisés, TF2 et des coordonnées partagées multi-UAV.