Parcourir les catégories
Français
$
USD
Connectez votre assistant IA à Fiverr
MATLAB Simulink, Mathcad, Arduino, STM32, ESP32, modèles 3D
Votre système oscille-t-il, dépasse-t-il les valeurs ou est-il instable ? Je l’ajusterai et vous en montrerai la preuve.
Je conçois et règle les contrôleurs PID dans MATLAB/Simulink afin que votre système atteigne rapidement son objectif et reste stable.
Ce que vous obtenez :
Ce dont j’ai besoin de votre part :
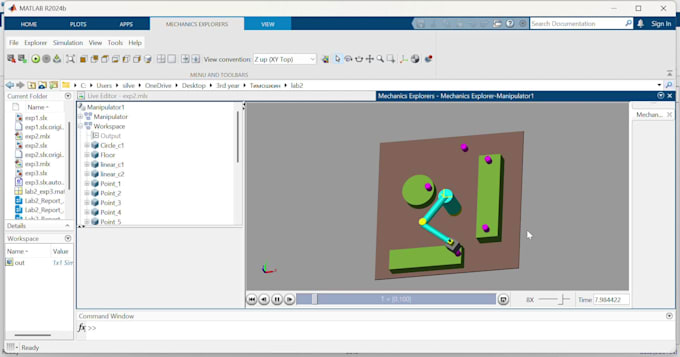
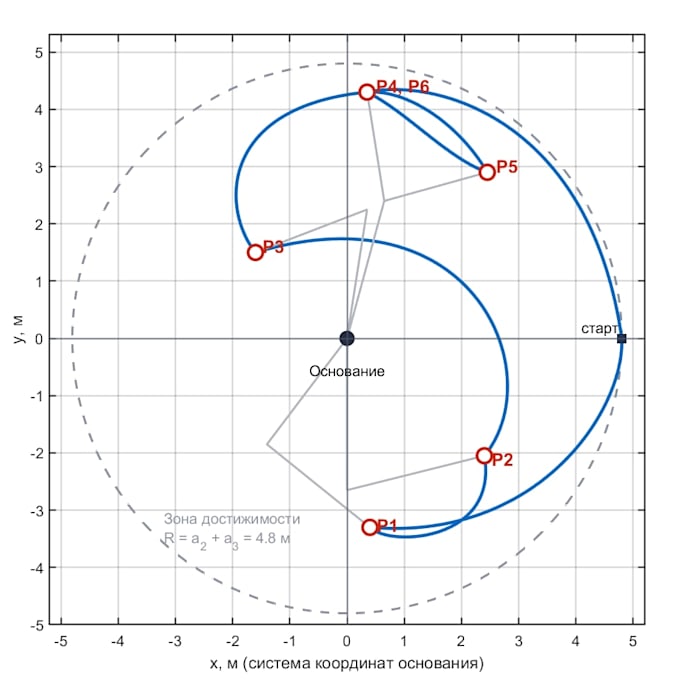
A propos de moi : Je suis ingénieur en mécatronique et en robotique. J’ai réalisé une simulation de robot SCARA 4-DOF dans MATLAB et des projets firmware STM32/ESP32, je peux donc également implémenter votre contrôleur sur un microcontrôleur (demandez-moi d’abord).
Envoyez-moi un message avant de commander avec une courte description de votre système, et je vous dirai honnêtement si je peux vous aider.