Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Ingénieur Firmware UAV pour PX4 ArduPilot Betaflight ESC et Motion Control
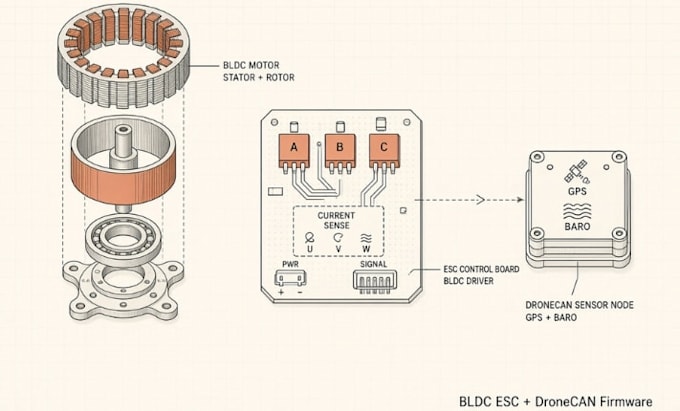
Je développe des firmwares ESC BLDC axés production pour drones et robotique. Cela comprend les séquences d’armement, le démarrage à faible vitesse, les boucles de rétroaction de courant, la protection contre les surintensités / surtensions / surchauffe, la détection de blocage et le support bidirectionnel lorsque nécessaire. Le firmware fonctionne avec les cibles STM32 courantes et s’intègre proprement avec les contrôleurs de vol utilisant des protocoles numériques de type DShot ou le PWM classique.
Pour le segment professionnel UAV, je conçois également des firmwares de nœud périphérique et de capteur DroneCAN (UAVCAN). Les nœuds typiques incluent GPS, baromètre, magnétomètre, modules d’alimentation et capteurs intelligents. Vous bénéficiez d’un support standard des messages, d’une allocation dynamique des nœuds, de la configuration des paramètres, du reporting d’état et d’une structure prête au boot CAN afin que le nœud se comporte comme un dispositif commercial de type AP_Periph sur les systèmes ArduPilot et PX4.
Ce que vous obtenez :
Firmware C embarqué, propre et modulaire
Paramètres PID et de protection configurables
Détection de courant et logique de contrôle en boucle fermée
Mise en œuvre du nœud DroneCAN / UAVCAN lorsque commandé
Notes d’intégration et conseils de test
Propriété du code source
Que vous ayez besoin d’un contrôleur ESC robuste pour drone, d’un pilote BLDC pour la robotique ou d’un nœud capteur CAN fiable…

Traduction automatique
Développez-vous le firmware de contrôle moteur BLDC ESC avec détection de courant ?
Oui. J’implémente la détection de courant, le contrôle vitesse/ couple en boucle fermée, la logique de démarrage et la gestion complète des protections (surtension, surintensité, surchauffe, blocage) pour les applications BLDC ESC dans le domaine des drones et de la robotique.
Pouvez-vous créer un firmware périphérique DroneCAN ou UAVCAN ?
Oui. Je développe des nœuds capteurs DroneCAN UAVCAN, des modules GPS/baromètre/énergie et des périphériques intelligents avec des messages standard, le statut des nœuds, des paramètres et le support du bootloader CAN pour ArduPilot et PX4.
Quelles protections sont incluses dans le firmware ESC ?
La suite de protections typique couvre la surintensité, la surtension, la sous-tension, les limites thermiques, la détection de blocage et un comportement d’arrêt sûr afin que le moteur et la batterie restent protégés en charge.
Prenez-vous en charge le réglage PID et le contrôle en boucle fermée ?
Oui. Le firmware intègre des boucles PID configurables pour le contrôle de la vitesse et du courant, avec des conseils de réglage adaptés à votre moteur et votre application.
Le firmware fonctionnera-t-il avec mon contrôleur de vol ou mon contrôleur robotique existant ?
Oui. Je vise les plateformes STM32 courantes et conçois l’interface pour PWM, protocoles numériques ou intégration DroneCAN complète afin qu’elle se connecte proprement à la plupart des contrôleurs modernes.
