Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Ingénieur en automatisation électrique, spécialiste en contrôle moteur et PLC
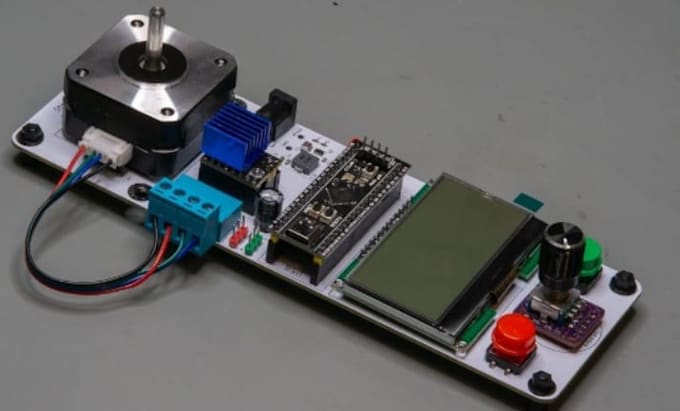
Vous avez du mal à faire fonctionner votre moteur pas à pas en douceur sans sauter de pas ou surchauffer ? Je peux écrire un firmware personnalisé, bien commenté, pour votre projet Arduino ou ESP32.
Je suis expert dans la commande de moteurs pas à pas NEMA 17, NEMA 23 et NEMA 34 utilisant des pilotes populaires comme TMC2209, A4988, DRV8825 et TB6600. Que vous ayez besoin d’un positionnement précis pour une imprimante 3D personnalisée, un slider CNC, une articulation robotique ou un système d’alimentation automatisé, je m’assure que votre configuration fonctionne silencieusement et de manière fiable.
Ce que je propose ;
Code C/C++ propre utilisant des bibliothèques comme AccelStepper, FastAccelStepper ou CheapStepper. Exécution non bloquante pour que vos microcontrôleurs gèrent boutons, fins de course et capteurs sans lag. Séquences de mise à zéro, limites logiques, et profilage de l’accélération de vitesse. Diagrammes de câblage détaillés en PDF ou Fritzing pour que vous puissiez tout câbler sans court-circuiter vos composants.
Je ne vends pas de scripts d’exemple défectueux. Vous recevez un code prêt pour la production, adapté aux spécifications de votre moteur. Contactez-moi avec votre modèle de driver, la tension d’alimentation, et les étapes fonctionnelles avant de commander !


Traduction automatique
Dois-je vous envoyer mon matériel physique pour réaliser le projet ?
Non. Je construis et teste votre firmware en utilisant des outils de simulation de circuits (comme Proteus ou Wokwi) et des configurations physiques sur mon côté. Je livre le code prêt à flasher avec un diagramme de câblage et une vidéo montrant le code en action.
Le code du moteur pas à pas se bloque-t-il ou lag lors de la lecture des capteurs ?
Jamais. J’écris un code C++ non bloquant utilisant des machines à états finis et des interruptions de timer plutôt que de simples instructions delay(). Cela maintient vos microcontrôleurs réactifs aux boutons, fins de course et mises à jour d’affichage.
Que se passe-t-il si mon moteur saute des pas ou chauffe pendant le fonctionnement ?
Les pertes de pas et les problèmes thermiques proviennent généralement d’un réglage incorrect du limiteur de courant sur des chips comme TMC2209 ou A4988. Je calculerai la valeur exacte de Vref pour votre potentiomètre de driver et vous aiderai à configurer l’accélération.
Quels fichiers vais-je recevoir dans le package final ?
Vous recevrez les fichiers source compilés .ino ou .cpp, une liste des bibliothèques nécessaires, un guide étape par étape pour le flashage, et un diagramme de câblage PDF clair montrant les connexions entre la carte, le driver et l’alimentation.