Moi-même Arslan
Ingénieur Électrique / Robotique
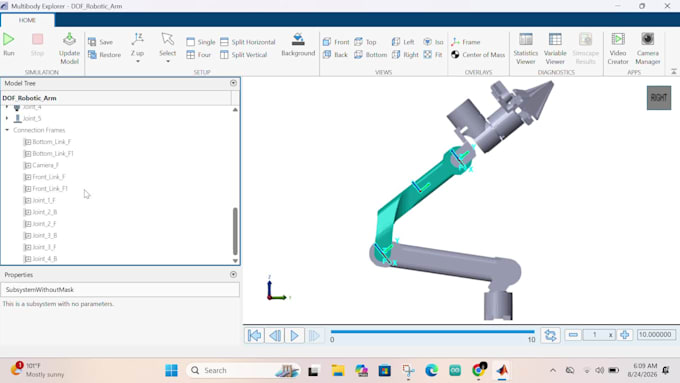
Je concevrai, développerai et simulerai des modèles de robots dans ROS2 en utilisant URDF, STL et XML, et j’intégrerai des contrôleurs PID pour un contrôle de mouvement précis. Que vous ayez besoin d’une simple description du robot ou d’une simulation ROS2 complète avec Gazebo, je vous fournirai une solution professionnelle adaptée à votre projet.
Ce que je propose :
- Modélisation de robots URDF / STL / XML
- Packages de description de robot ROS2
- Intégration de Gazebo et RViz
- Documentation et conseils pour la configuration
Pourquoi me choisir :
- Forte expertise en programmation robotique et ROS2
- Livraison rapide et communication claire
- Des solutions 100 % personnalisées pour votre projet
Je veille à ce que votre système robotique fonctionne sans problème dans ROS2 avec contrôle PID et prise en charge de la simulation.
N’hésitez pas à me contacter avant de passer commande pour discuter de vos besoins.