Parcourir les catégories
Français
$
USD
Connectez votre assistant IA à Fiverr
Solutions robotiques, vision par ordinateur, PCB et systèmes embarqués
Bonjour ! Je suis Shehab Abdo, ingénieur en robotique avec une expérience en ROS (Robot Operating System). Que vous ayez besoin d'une consultation rapide, d'un pilote personnalisé ou d'une solution autonome complète, je suis là pour vous aider à donner vie à votre robot.
Ce que je propose :
Revue d'architecture de consultation ROS, optimisation des performances, meilleures pratiques.
Nœuds et pilotes personnalisés interfaces capteurs, contrôleurs de moteurs, filtres de messages.
Navigation et autonomie SLAM, localisation (AMCL), planification de trajectoire (NavFn, DWA), suivi de points de passage.
Simulation et visualisation configurations Gazebo, RViz.
Déploiement et formation
Comment nous allons travailler ensemble :
Lancement et exigences Vous partagez vos objectifs de projet, spécifications matérielles et calendrier.
Mise en œuvre Je développe par sprints itératifs avec des points de contrôle réguliers.
Livraison et support Vous recevez des packages testés, des fichiers de lancement et un guide d'installation, ainsi qu'une semaine de questions-réponses gratuite.


Type de contrôle:
Robots mobiles (AGV)
Marques d'appareils:
Universal Robots
Langage de programmation:
C / C++
•
Python
Logiciel:
Autres
Traduction automatique
Pouvez-vous travailler avec ROS1 et ROS2 ?
Oui. Merci de préciser votre distribution ROS et la version d’Ubuntu avant de passer commande.
Pouvez-vous intégrer des capteurs LiDAR et caméra ?
Oui. Je peux aider à intégrer les capteurs pris en charge et traiter leurs données au sein d’une architecture logicielle robotique.
Pouvez-vous développer des systèmes de navigation autonomes ?
Oui. Je peux travailler sur la cartographie, la localisation, la navigation et les composants de planification d’itinéraire, selon les exigences de votre robot et du projet.
Fournissez-vous le matériel et l’assemblage physique du robot ?
Les packages standard se concentrent sur les logiciels, les algorithmes, l’intégration et la documentation. L’approvisionnement en matériel et l’assemblage physique nécessitent un accord séparé.
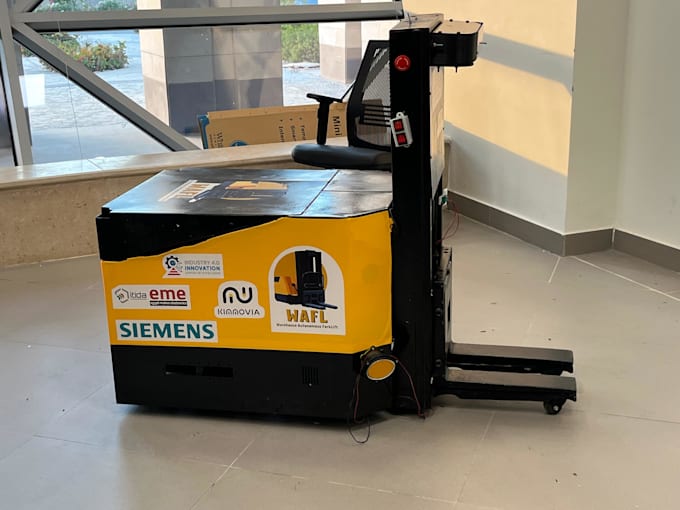
Pouvez-vous travailler sur un robot mobile autonome complet ?
Oui, mais des systèmes robotiques complets nécessitent une portée, des étapes, un calendrier et un devis personnalisés.
De quoi avez-vous besoin avant de commencer ?
J’ai besoin de votre description de projet, des détails matériels, de l’environnement logiciel, des fonctionnalités requises et des livrables attendus.