Parcourir les catégories
Français
$
USD
Connectez votre assistant IA à Fiverr
Ingénieur en robotique, ROS2, spécialiste systèmes embarqués
Vous avez des pertes de réseau à haute latence ou des interfaces matériel-logiciel défaillantes ? Commençons à combler le fossé.
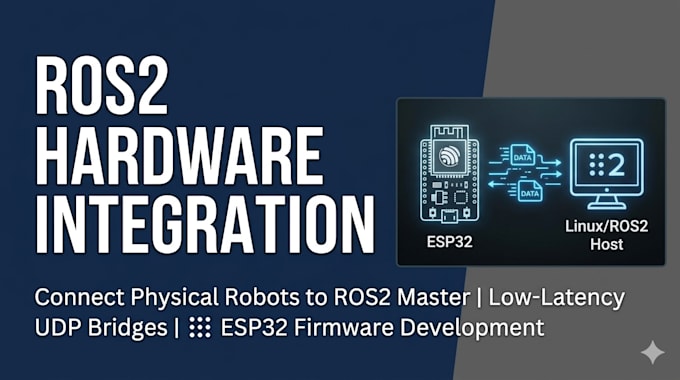
Je suis ingénieur en robotique spécialisé dans l’intégration de systèmes physiques à faible latence. Je conçois des passerelles de communication en temps réel pour connecter directement votre matériel à une machine maîtresse ROS2.
️ Capacités techniques essentielles :
Pourquoi collaborer avec moi ?
Notez bien : les configurations matérielles réelles nécessitent une évaluation structurelle spécifique. Envoyez-moi vos détails de câblage et vos configurations de calcul avant de passer commande.
Plateforme:
ESP32
Expertise:
Développement de micrologiciel
•
Débogage
•
ROS
Traduction automatique
Dois-je vous envoyer mon matériel ?
• Non. Nous travaillerons entièrement via une intégration réseau à distance. Je fournirai le firmware ESP32 optimisé et les nœuds du workspace master ROS2 [Déclaration explicite]. Vous les exécuterez localement, et nous déboguerons les états de temporisation matérielle ou les états de communication réseau via partage d’écran ou des journaux détaillés par texte.
