Parcourir les catégories
Explorer
Fiverr Pro
Français
$
USD
Ingénieur en photogrammétrie LiDAR
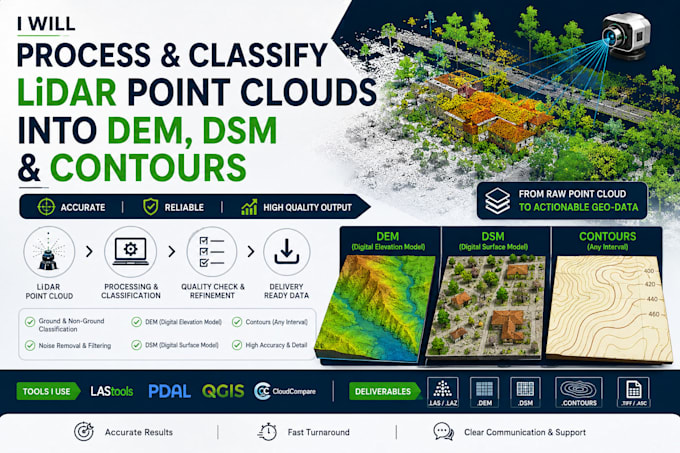
Je transforme les nuages de points bruts issus du LiDAR et de la photogrammétrie en résultats propres, classés et prêts à l’analyse. C’est au cœur de mon travail en ingénierie perception LiDAR (fusion de capteurs, pipelines pour véhicules autonomes/robotique) et en ingénierie de données géospatiales, je suis donc à l’aise avec des nuages de points de qualité topographique ou issus de drones.
Ce que vous obtenez :
Pourquoi travailler avec moi :
Comment ça marche :
Traduction automatique
Acceptez-vous les nuages de points issus de drones (pas du LiDAR de survey) ?
Oui, les deux conviennent — indiquez simplement la source.
Pouvez-vous faire de la détection de changement entre deux nuages de points ou deux dates ?
Oui, considérez cela comme une commande personnalisée — le prix dépend du nombre de tiles.
Quel logiciel utilisez-vous?
Un mélange d’outils open-source pour nuages de points/GIS et de Python personnalisé (j’ai créé un pipeline raster multiprocessing pour ce genre de traitement de gros fichiers).
