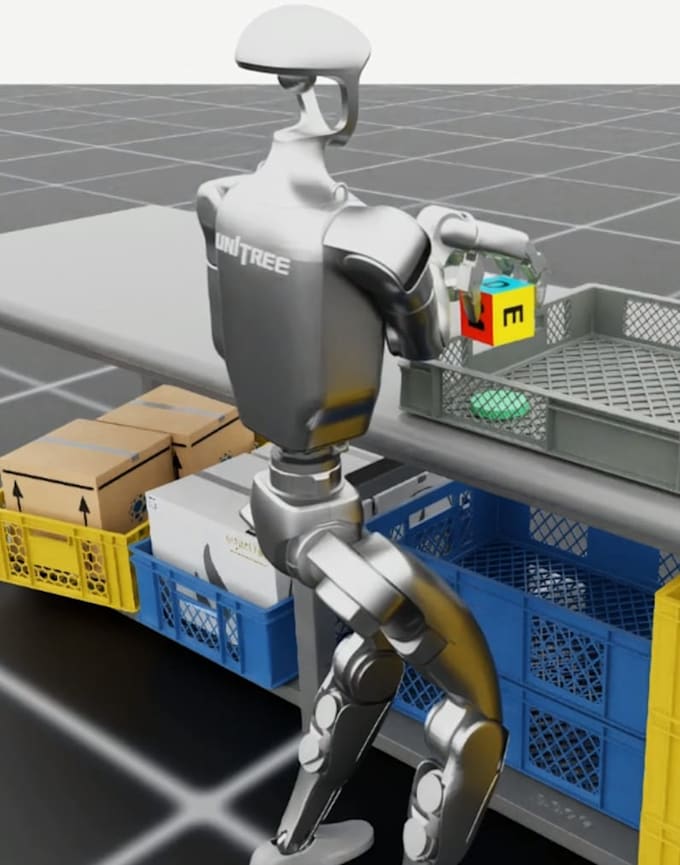
Je construirai une simulation Isaac Sim et générerai des ensembles de données de robots IA incarnés
S
S
Hanna Q
Certaines informations ont été traduites automatiquement.
Plein écran
Plein écran
Voir la présentation
À propos de ce service
Traduction automatique
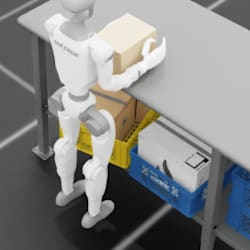
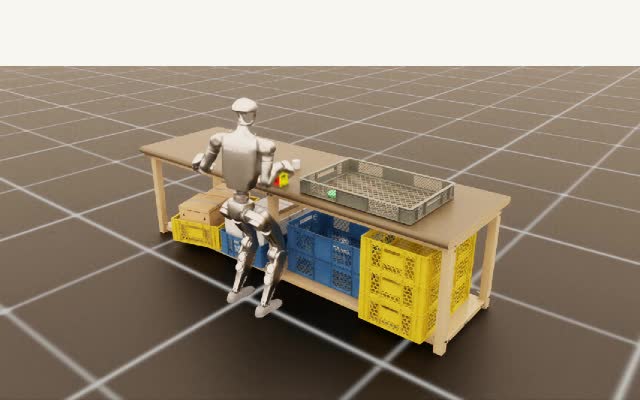
Nous développons des simulations d’IA incarnée personnalisées et des ensembles de trajectoires synthétiques sur NVIDIA Isaac Sim pour les robots humanoïdes et les mains dextrieuses. Nous concevons des scènes de simulation sur mesure, importons et configurons les ressources robotisées URDF/USD, installons des capteurs, appliquons la randomisation de domaine, injectons du bruit sur les capteurs, ajustons les contrôleurs IK, WBC et MPC, et exportons des données de trajectoire HDF5 compatibles LeRobot pour l’imitation et la recherche en apprentissage par renforcement.
Moteur d'IA
Claude
Together AI
Autres
Outils & frameworks
LangChain
LangGraph
Dify
Langflow
Autres
Type de solution IA
Agent d'IA
Objectif
Automatisations des flux de travail
Découvrez Hanna Q
Hanna Q
Simulation Platform Development Specialist
DeChine
Membre depuisoct. 2026
Temps de réponse moy.1 heure
Langues
Chinois, Anglais
I’m a Simulation Platform Development Specialist focused on embodied AI robot simulation. I build Isaac Sim platforms for humanoid robots and dexterous hands, and create automated synthetic data pipelines.
I apply domain randomization to generate high-fidelity simulation datasets, exporting LeRobot-compatible HDF5 trajectory data for imitation learning, grasping and navigation policy training.
My services cover scene setup, URDF/USD conversion, sensor noise randomization, IK solving, and WBC / MPC controller tuning for robot algorithm development and validation.